第五章
空间力系
工程力学 C
夏逸波 低空技术学院
yiboxia@ujs.edu.cn
© 夏逸波 · 仅供本课程学生学习使用,未经授权请勿转载 · 苏ICP备2026037153号
引言:从平面力系到空间力系
前几章所有力都落在同一个平面,然而真实的力系存在于三维世界中。
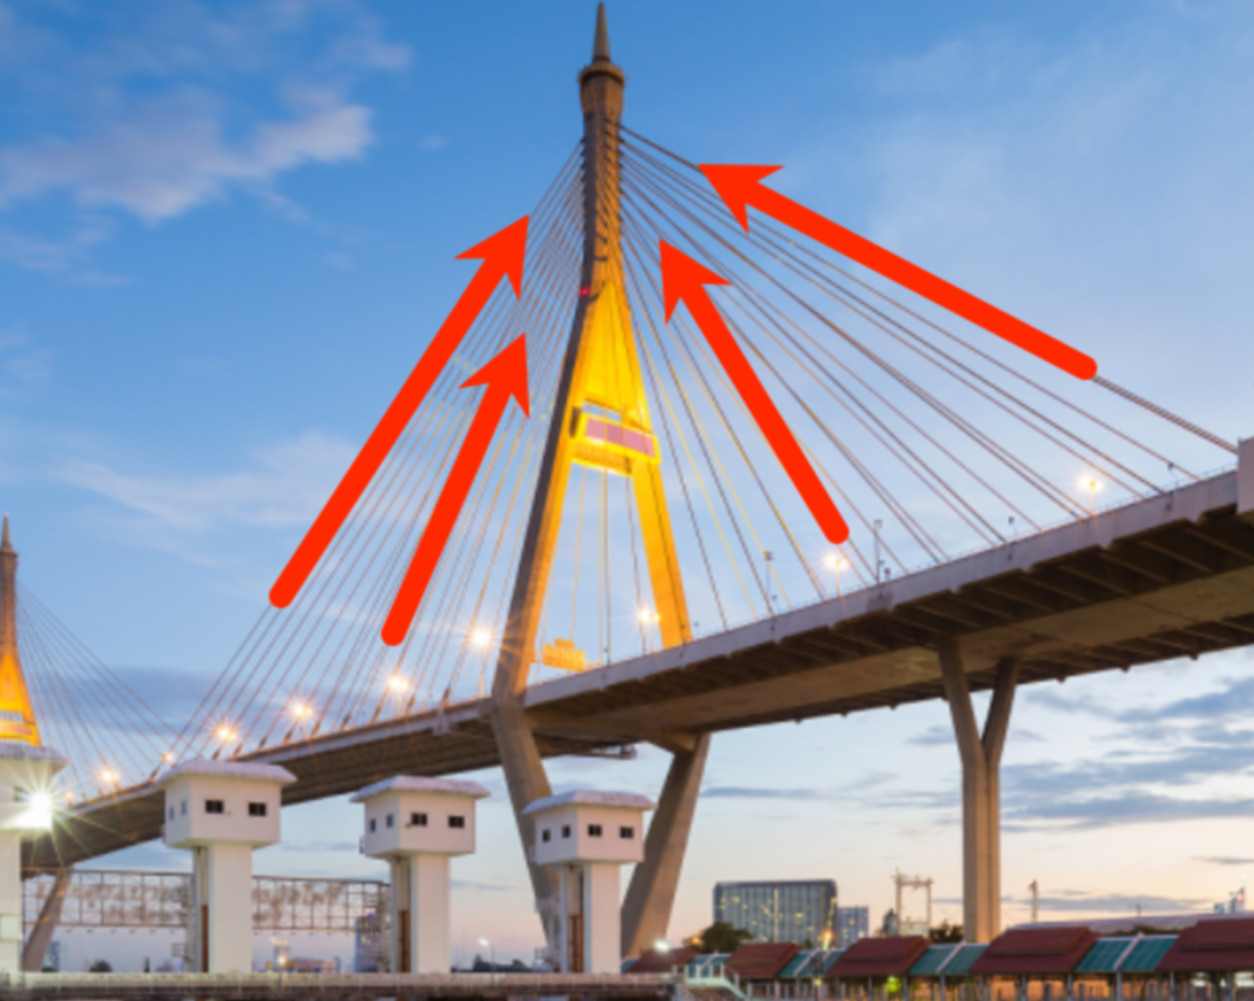
悬索桥的绳索:力汇交于一点,但不在同一平面
机床主轴:轴承反力沿三个方向分布
飞机起飞时的空气动力:三个力分量 + 三个力偶分量同时作用
平面力系→空间力系:力的未知量增加,平衡方程数量增加
5-1 空间汇交力系
力在直角坐标轴上的投影
当空间力系中各力作用线汇交于一点时,称为空间汇交力系。
直接投影法
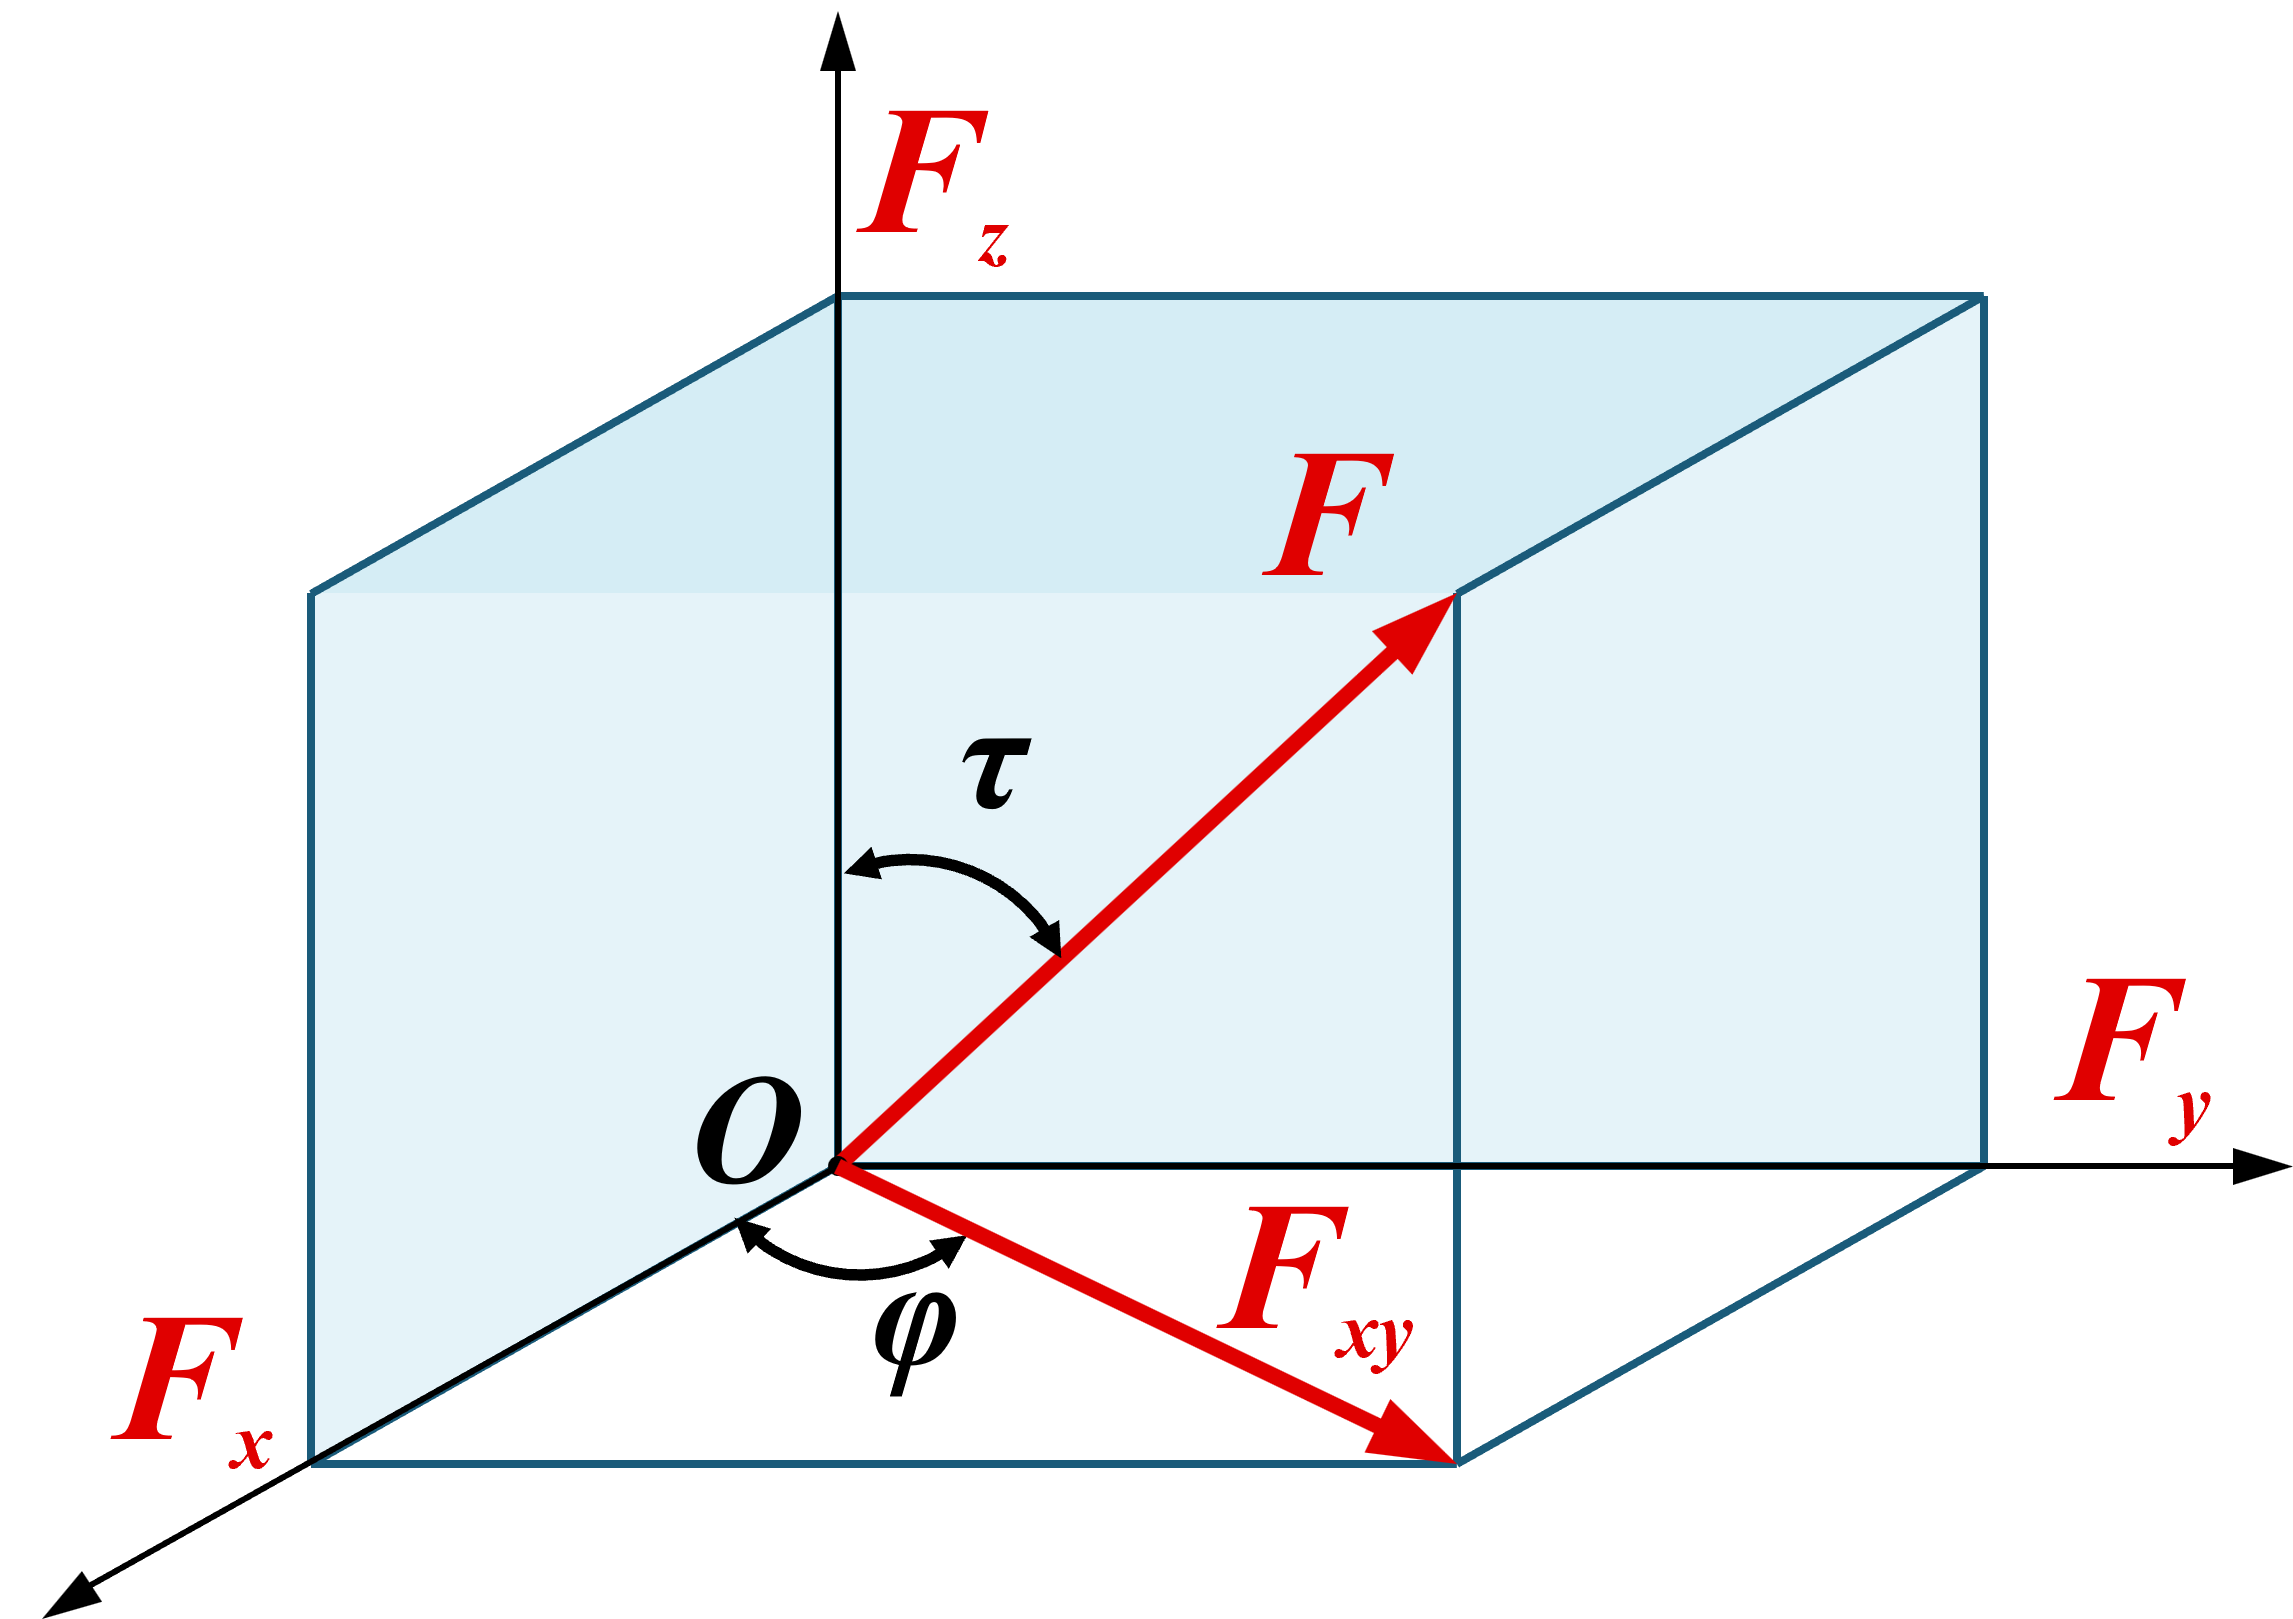
间接(二次)投影法
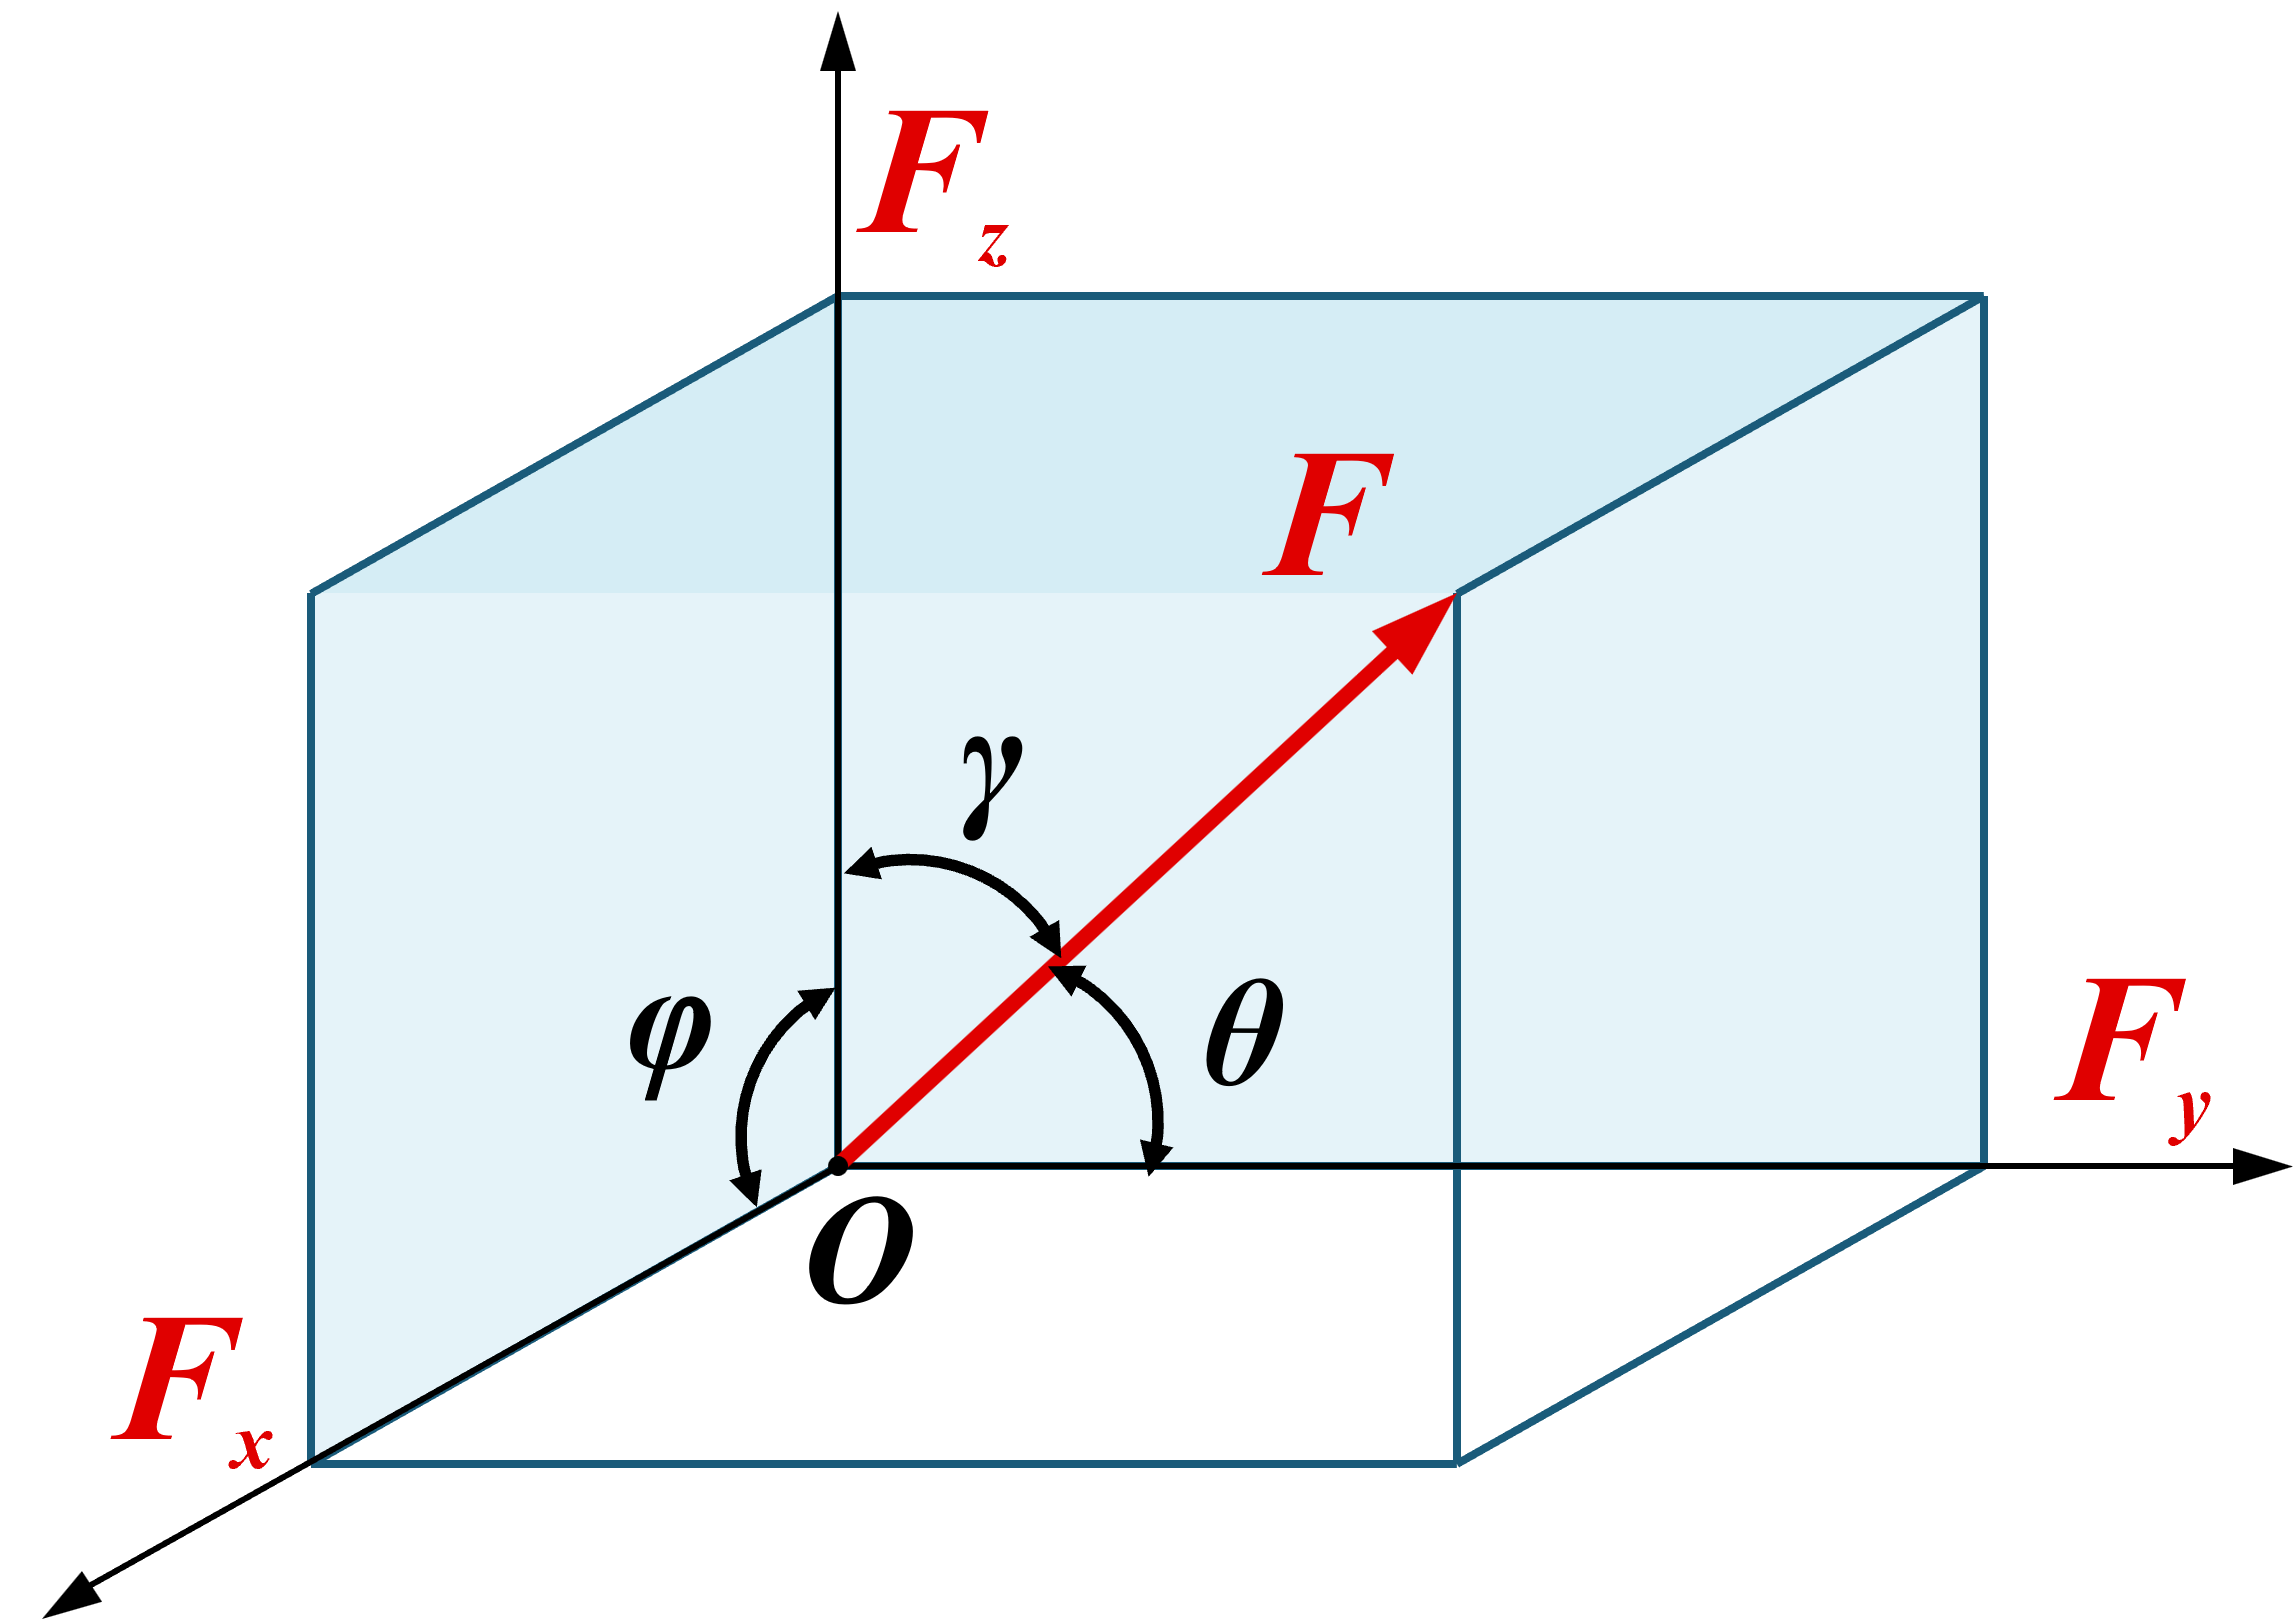
$F_x = F\cos\varphi$
$F_y = F\cos\theta$
$F_z = F\cos\gamma$
$F_y = F\cos\theta$
$F_z = F\cos\gamma$
先投影到 $xy$ 面:$F_{xy} = F\sin\tau$
再分:$F_x = F\sin\tau\cos\varphi$
$F_y = F\sin\tau\sin\varphi$
$F_z = F\cos\tau$
再分:$F_x = F\sin\tau\cos\varphi$
$F_y = F\sin\tau\sin\varphi$
$F_z = F\cos\tau$
5-1 空间汇交力系
合力与平衡方程
空间汇交力系的合力等于各分力的矢量和,作用线通过汇交点:
$$\vec F_R = \sum \vec F_i = \sum F_x \vec i + \sum F_y \vec j + \sum F_z \vec k$$
大小:$F_R = \sqrt{\left(\sum F_x\right)^2 + \left(\sum F_y\right)^2 + \left(\sum F_z\right)^2}$
方向: 由三个方向余弦确定(如 $\cos\alpha = \sum F_x / F_R$)。
平衡充要条件合力为零 $\Leftrightarrow$ 三个投影代数和分别为零
$\sum F_x = 0,\quad \sum F_y = 0,\quad \sum F_z = 0$
三个独立方程,解三个未知量。
例
已知:$P = 10\,\mathrm{kN}$,$CE = EB = DE$,$\theta = 30°$。求:杆受力及绳拉力。
解:画受力图,列平衡方程
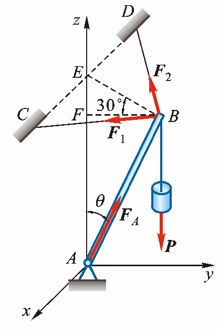
$\sum F_x=0 \\ \sum F_y=0 \\ \sum F_z=0$
$F_1\sin 45^\circ - F_2\sin 45^\circ = 0$
$F_A\sin 30^\circ - F_1\cos 45^\circ\cos 30^\circ - F_2\cos 45^\circ\cos 30^\circ = 0$
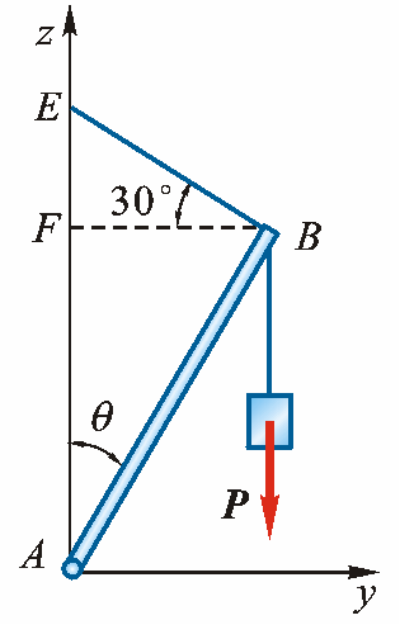
$F_1\cos 45^\circ\sin 30^\circ + F_2\cos 45^\circ\sin 30^\circ + F_A\cos 30^\circ - P = 0$
$F_1 = F_2 = 3.54\,\text{kN} \quad F_A = 8.66\,\text{kN}$
5-2 力对点的矩和力对轴的矩
一、力矩矢:力对点的矩的矢量表示
平面里力矩是代数量(正负即可);空间中转轴可以朝任意方向,力矩必须升级为矢量,含三要素:
- 大小:力与力臂的乘积
- 方向:转动方向(右手螺旋)
- 作用面:力矩作用面
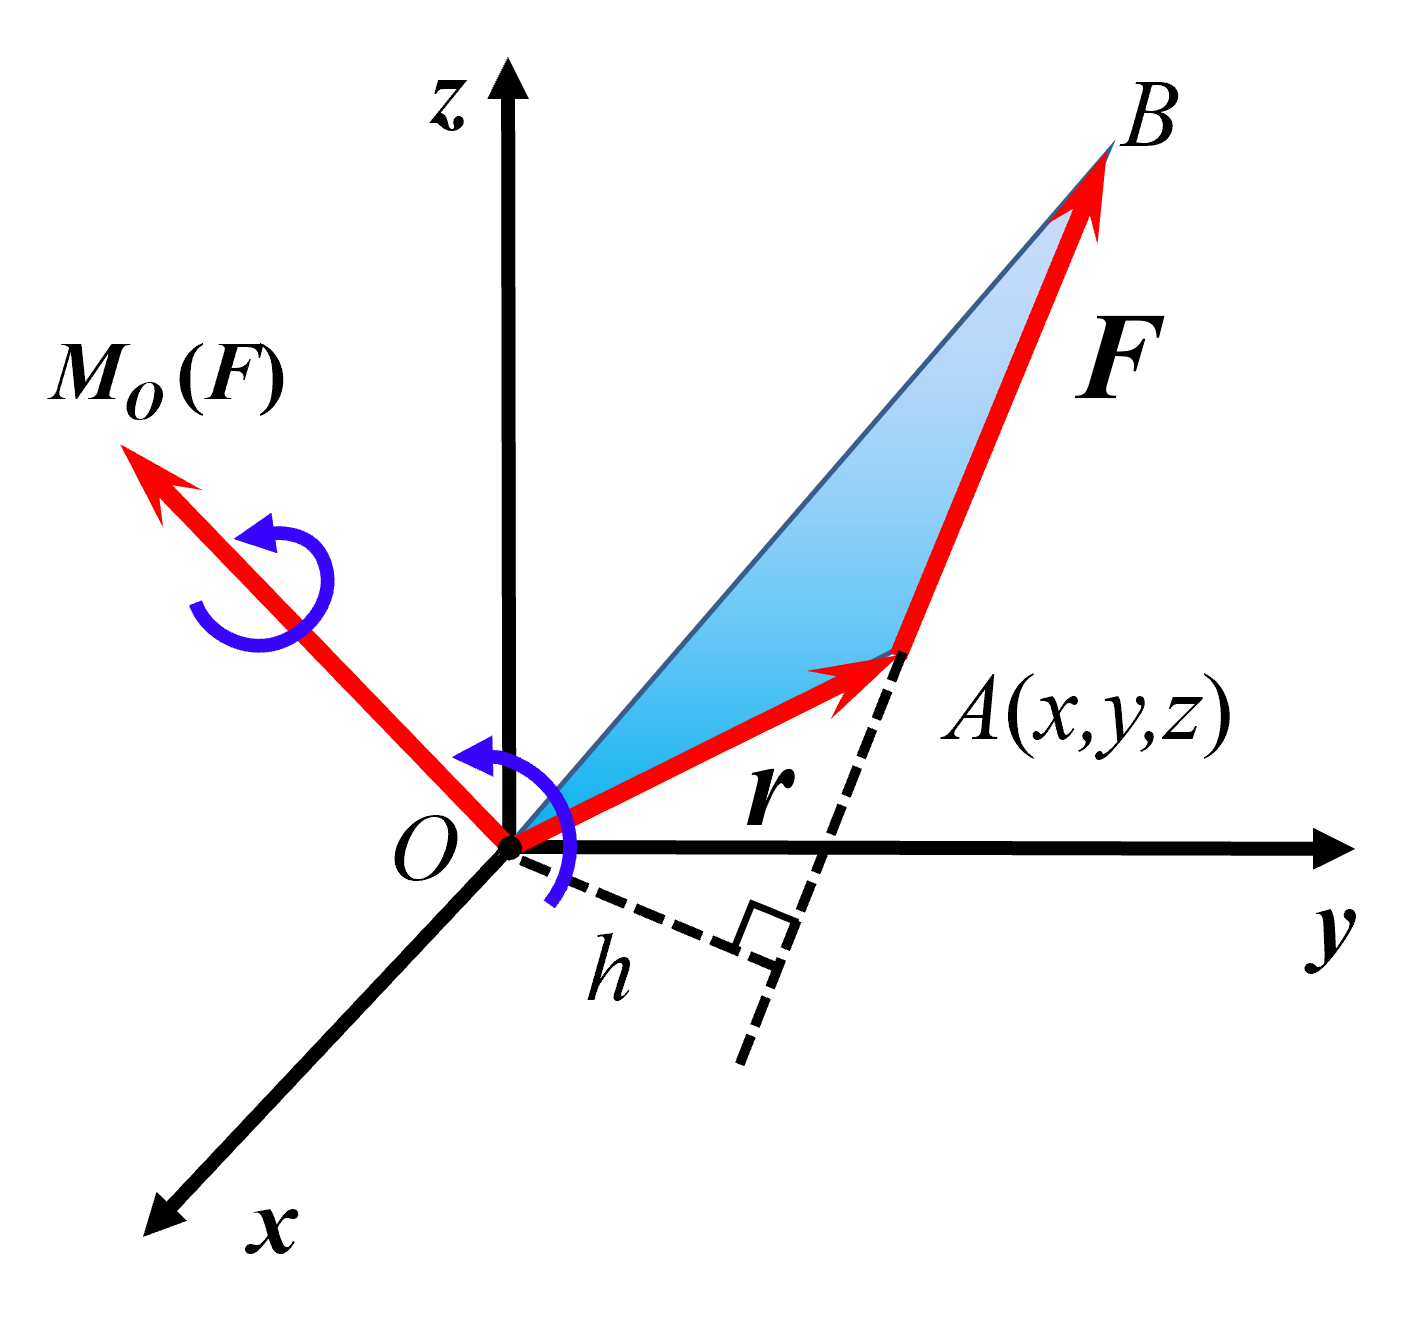
$$\vec M_O(\vec F) = \vec r \times \vec F$$
次序不能换$\vec F \times \vec r = -\vec M_O$——矢径在前、力在后。
5-2 力对点的矩和力对轴的矩
力矩矢的解析式
设作用点坐标 $\vec r = x\vec i + y\vec j + z\vec k$,$\vec F = F_x\vec i + F_y\vec j + F_z\vec k$, 叉乘展开:
$$\vec M_O(\vec F) = (yF_z - zF_y)\vec i + (zF_x - xF_z)\vec j + (xF_y - yF_x)\vec k$$(★)
即行列式(按对角线法则展开):
$$ \begin{vmatrix} \vec i & \vec j & \vec k \\ x & y & z \\ F_x & F_y & F_z \end{vmatrix} \ \ \rightarrow$$
$$ \begin{vmatrix} \textcolor{red}{\vec i} & \textcolor{red}{\vec j} & \textcolor{red}{\vec k} & \vec i & \vec j\\ x & \textcolor{red}y & \textcolor{red}z & \textcolor{red}x & \textcolor{red}y \\ F_x & \textcolor{red}{F_y} & \textcolor{red}{F_z} & \textcolor{red}{F_x} & \textcolor{red}{F_y}\end{vmatrix}$$
三轴投影:$[\vec M_O]_x = yF_z - zF_y$,$[\vec M_O]_y = zF_x - xF_z$,$[\vec M_O]_z = xF_y - yF_x$
★焚诀按照$x$→$y$→$z$→$x$→$y$的顺序,如要计算$M_x$→取另外两个$y,z$项→分别乘以二者中另外一个的力$F_{z,y}$并相减。
5-2 力对点的矩和力对轴的矩
力矩矢的性质
设 $\vec r = x\vec i + y\vec j + z\vec k$,$\vec F = F_x\vec i + F_y\vec j + F_z\vec k$,叉乘展开:
$$\vec M_O(\vec F) = (yF_z - zF_y)\vec i + (zF_x - xF_z)\vec j + (xF_y - yF_x)\vec k$$
空间力对点的矩的性质:
- 力沿其作用线移动,不改变它对点的矩
- 力的作用线过矩心时,力矩为零
- 力对点的矩和矩心的位置有关(定位矢量)
平面是特例平面力对点之矩(代数量)是空间力矩矢在 $z$ 轴方向投影的特殊情形。
5-2 力对点的矩和力对轴的矩
二、力对轴的矩
力对轴的矩力使刚体绕该轴转动效果的度量,是代数量。绝对值等于该力在垂直于该轴的平面上的投影对此平面与轴交点之矩的大小。
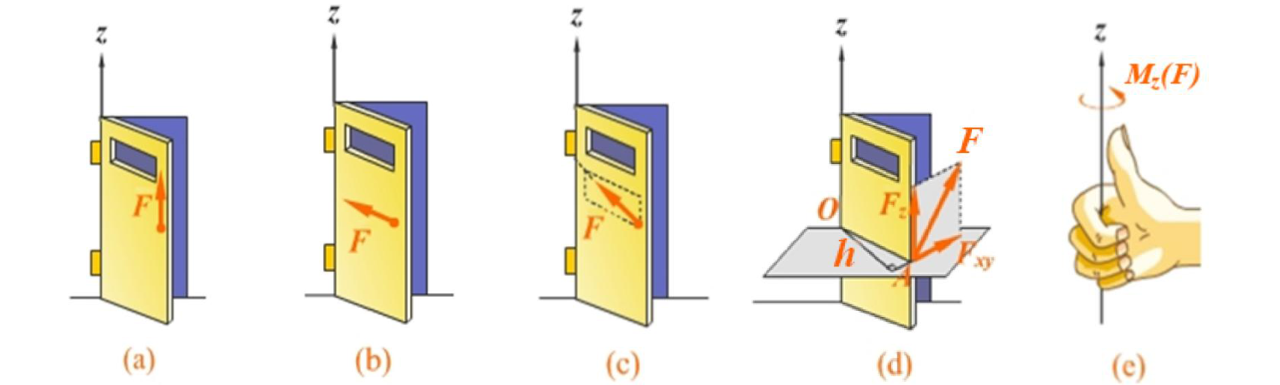
不同的推门方式:只有(d)能使门转动
隐身内容(a) 沿门轴推; (b) 顶着门轴推; (c) 力在含轴平面内; (d) 力不在含轴平面内,此时只有 $F_{xy}$ 有矩。
隐身内容(a) 沿门轴推; (b) 顶着门轴推; (c) 力在含轴平面内; (d) 力不在含轴平面内,此时只有 $F_{xy}$ 有矩。
$$M_z(\vec F) = M_O(\vec F_{xy}) = \pm F_{xy}\,h$$
矩为零的条件力与轴相交或平行(力与轴共面)→ 力对该轴的矩为零。
5-2 力对点的矩和力对轴的矩
三、力对点的矩与力对过该点的轴的矩的关系
$$\begin{align*}
M_x(\mathbf{F}) &= M_x(\mathbf{F}_x) + M_x(\mathbf{F}_y) + M_x(\mathbf{F}_z) = F_z \cdot y - F_y \cdot z \\
M_y(\mathbf{F}) &= M_y(\mathbf{F}_x) + M_y(\mathbf{F}_y) + M_y(\mathbf{F}_z) = F_x \cdot z - F_z \cdot x \\
M_z(\mathbf{F}) &= F_y \cdot x - F_x \cdot y
\end{align*}$$(1)
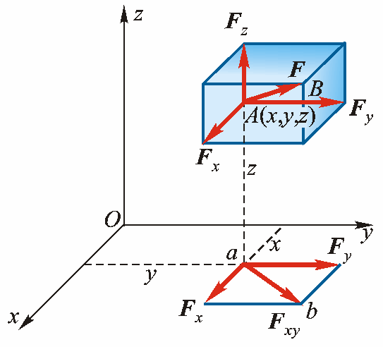
↑力对点的矩 vs 力对过该点的轴的矩↓
$$\begin{aligned}
M_x(\mathbf{F}) &= F_z \cdot y - F_y \cdot z \\
M_y(\mathbf{F}) &= F_x \cdot z - F_z \cdot x \\
M_z(\mathbf{F}) &= F_y \cdot x - F_x \cdot y
\end{aligned}$$(2)
5-2 力对点的矩和力对轴的矩
三、力对点的矩与力对过该点的轴的矩的关系
空间力对点的矩矢在通过该点的某轴上的投影,等于力对该轴的矩。
$$\begin{aligned}
[M_O(\mathbf{F})]_x &= yF_z - zF_y = M_x(\mathbf{F}) \\
[M_O(\mathbf{F})]_y &= zF_x - xF_z = M_y(\mathbf{F}) \\
[M_O(\mathbf{F})]_z &= xF_y - yF_x = M_z(\mathbf{F})
\end{aligned}$$
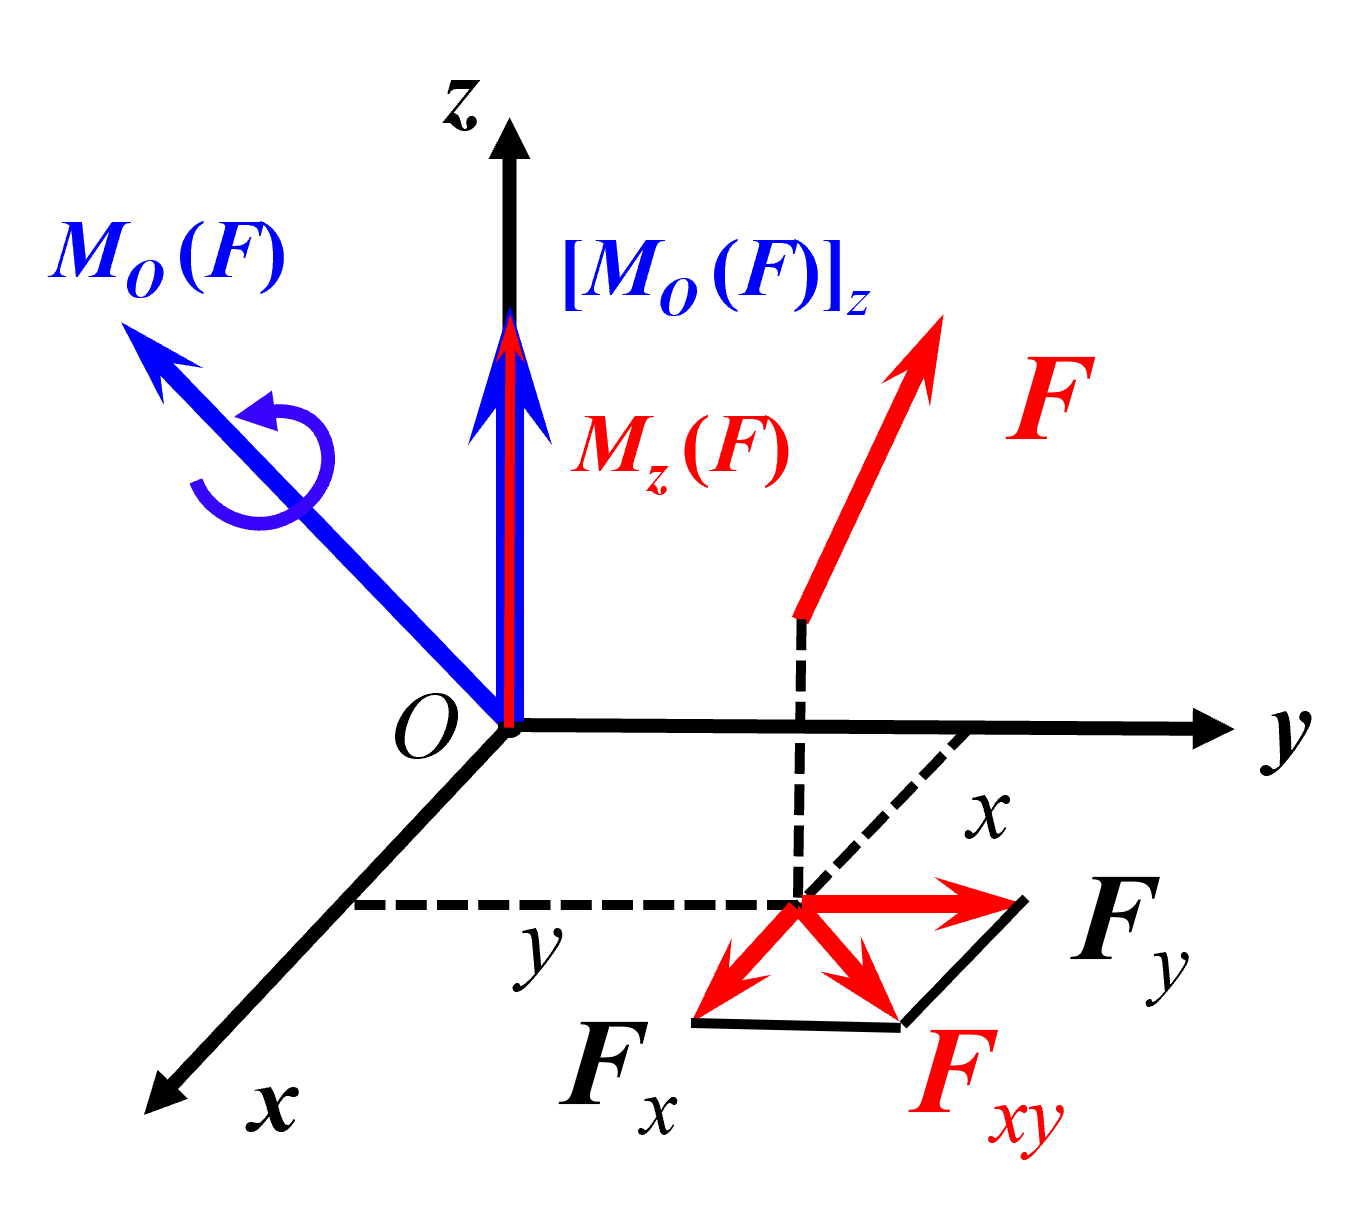
空间力对点的矩(力矩矢)在某轴上的投影等于力对该轴的矩。
例 5-2
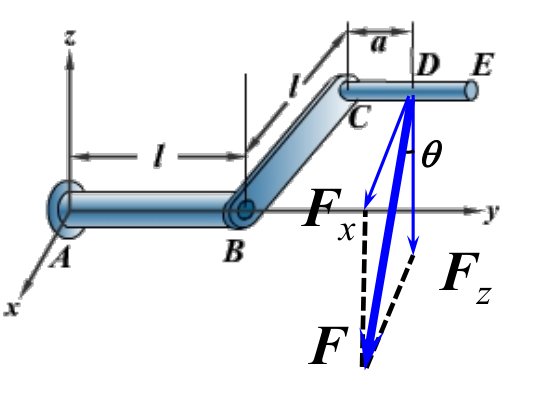
已知:摇手 $ABCE$ 在 $Axy$ 平面内,$D$ 点受力 $F$(与竖直方向成 $\theta$ 角),$l$、$a$ 已知。求 $F$ 对 $A$ 点的力矩。
解:把力 $F$ 分解为:
$F_x = F\sin\theta$ 和 $F_z = F\cos\theta$: $F_x$ 与 $x$ 轴平行 → $M_x(F_x) = 0$;$F_x$ 与 $y$ 轴相交 → $M_y(F_x) = 0$;$F_z$ 与 $z$ 轴平行 → $M_z(F_z) = 0$.
$F_x = F\sin\theta$ 和 $F_z = F\cos\theta$: $F_x$ 与 $x$ 轴平行 → $M_x(F_x) = 0$;$F_x$ 与 $y$ 轴相交 → $M_y(F_x) = 0$;$F_z$ 与 $z$ 轴平行 → $M_z(F_z) = 0$.
逐轴求矩:
$M_x(\vec F) = M_x(F_x)+M_x(F_z)=-F(l+a)\cos\theta$
$M_y(\vec F) = M_y(F_x)+M_y(F_z)=-Fl\cos\theta$
$M_z(\vec F) = M_z(F_x)+M_z(F_z)=-F(l+a)\sin\theta$
最终答案$\vec M_A(\vec F) = -F\cos\theta(l+a)\,\vec i - Fl\cos\theta\,\vec j - F\sin\theta(l+a)\,\vec k$
5-3 空间力偶
一、力偶矩以矢量表示——力偶矩矢
$F_1=F_2=F_1^{'}=F_2^{'}$
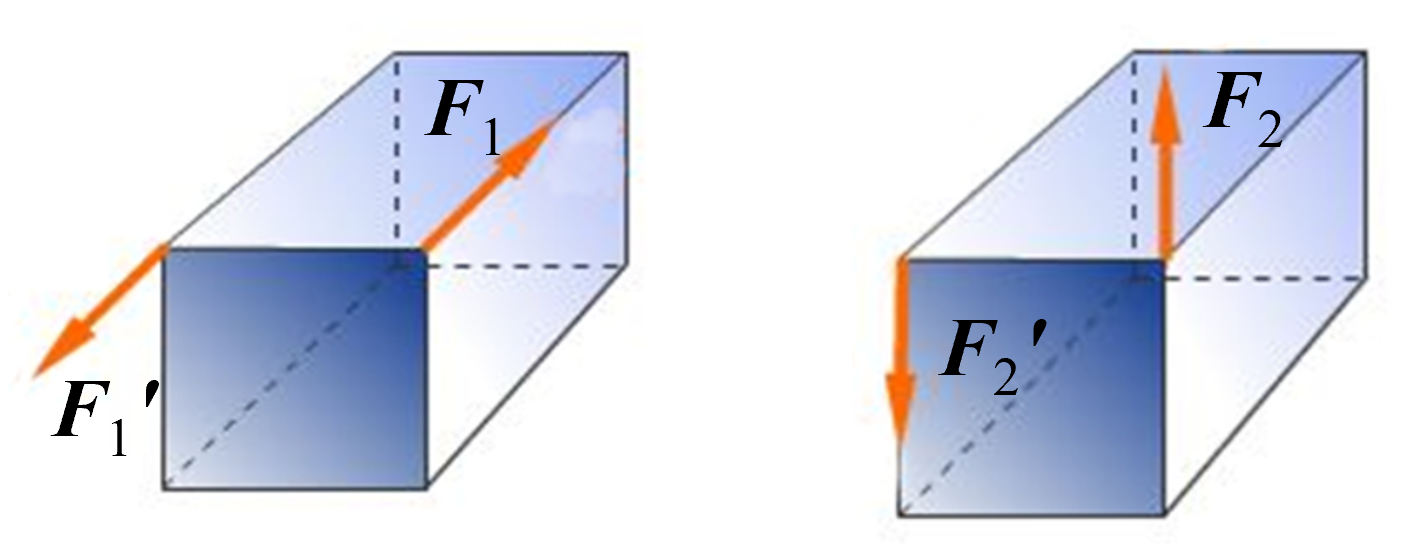
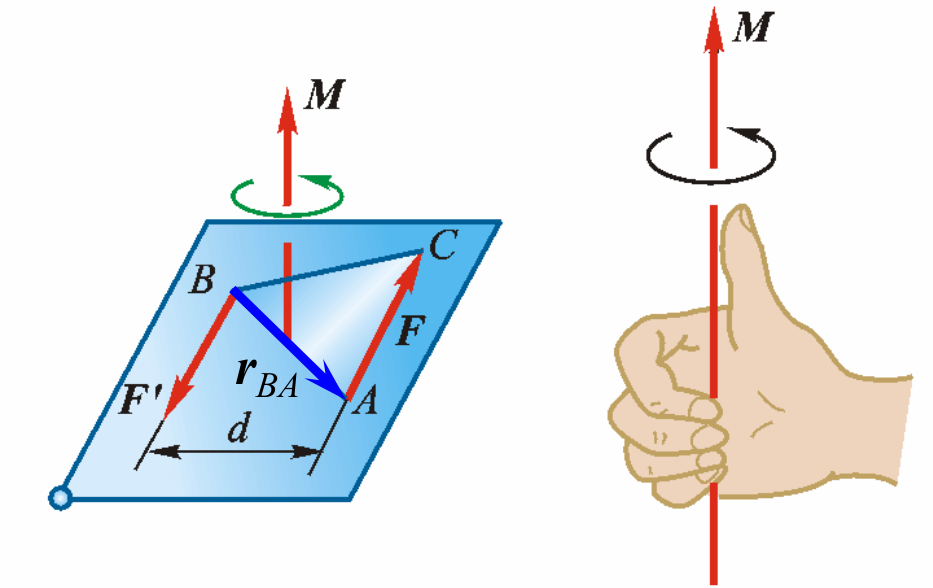
空间力偶的三要素:
- 大小:力与力偶臂的乘积
- 方向:转动方向(右手螺旋)
- 作用面:力偶作用面
$$\vec M = \vec r_{BA} \times \vec F$$
力偶对空间任意点的力矩矢与矩心位置无关,都等于力偶矩矢。
5-3 空间力偶
二、力偶的等效定理
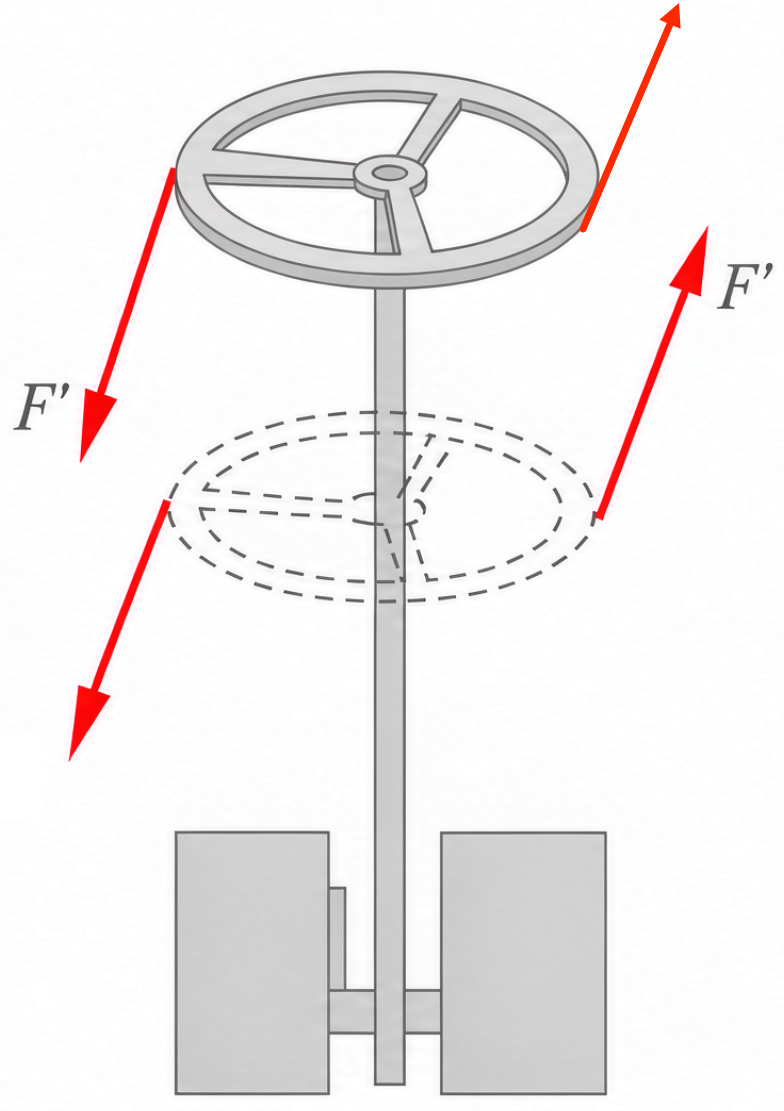
作用在同一刚体上的两个力偶,如果其力偶矩相等(三要素相同),则它们彼此等效。
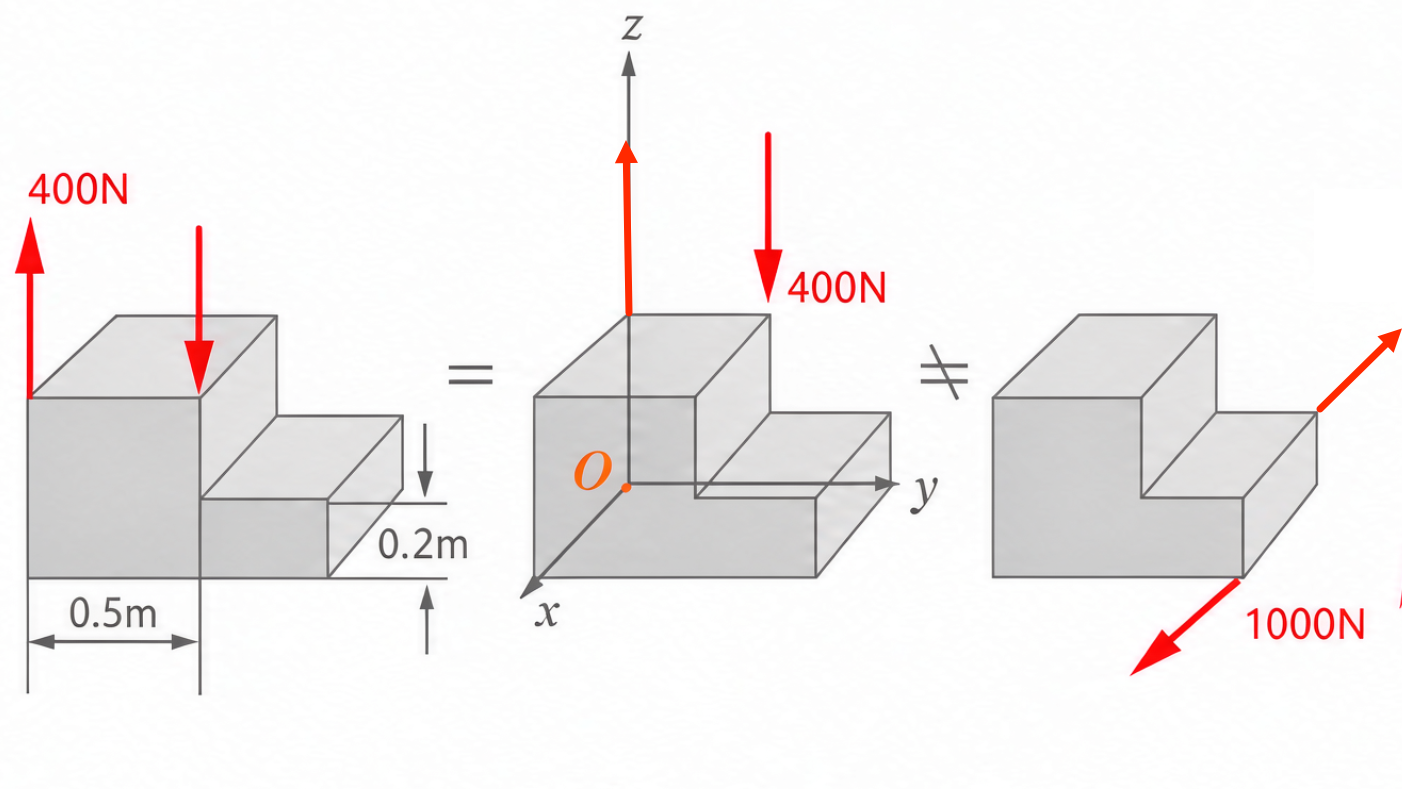
力偶可平移到平行平面而不改变效果;矩不变时可在作用面内任意移转——力偶矩矢是自由矢量。
5-3 空间力偶
三、力偶系的合成与平衡条件
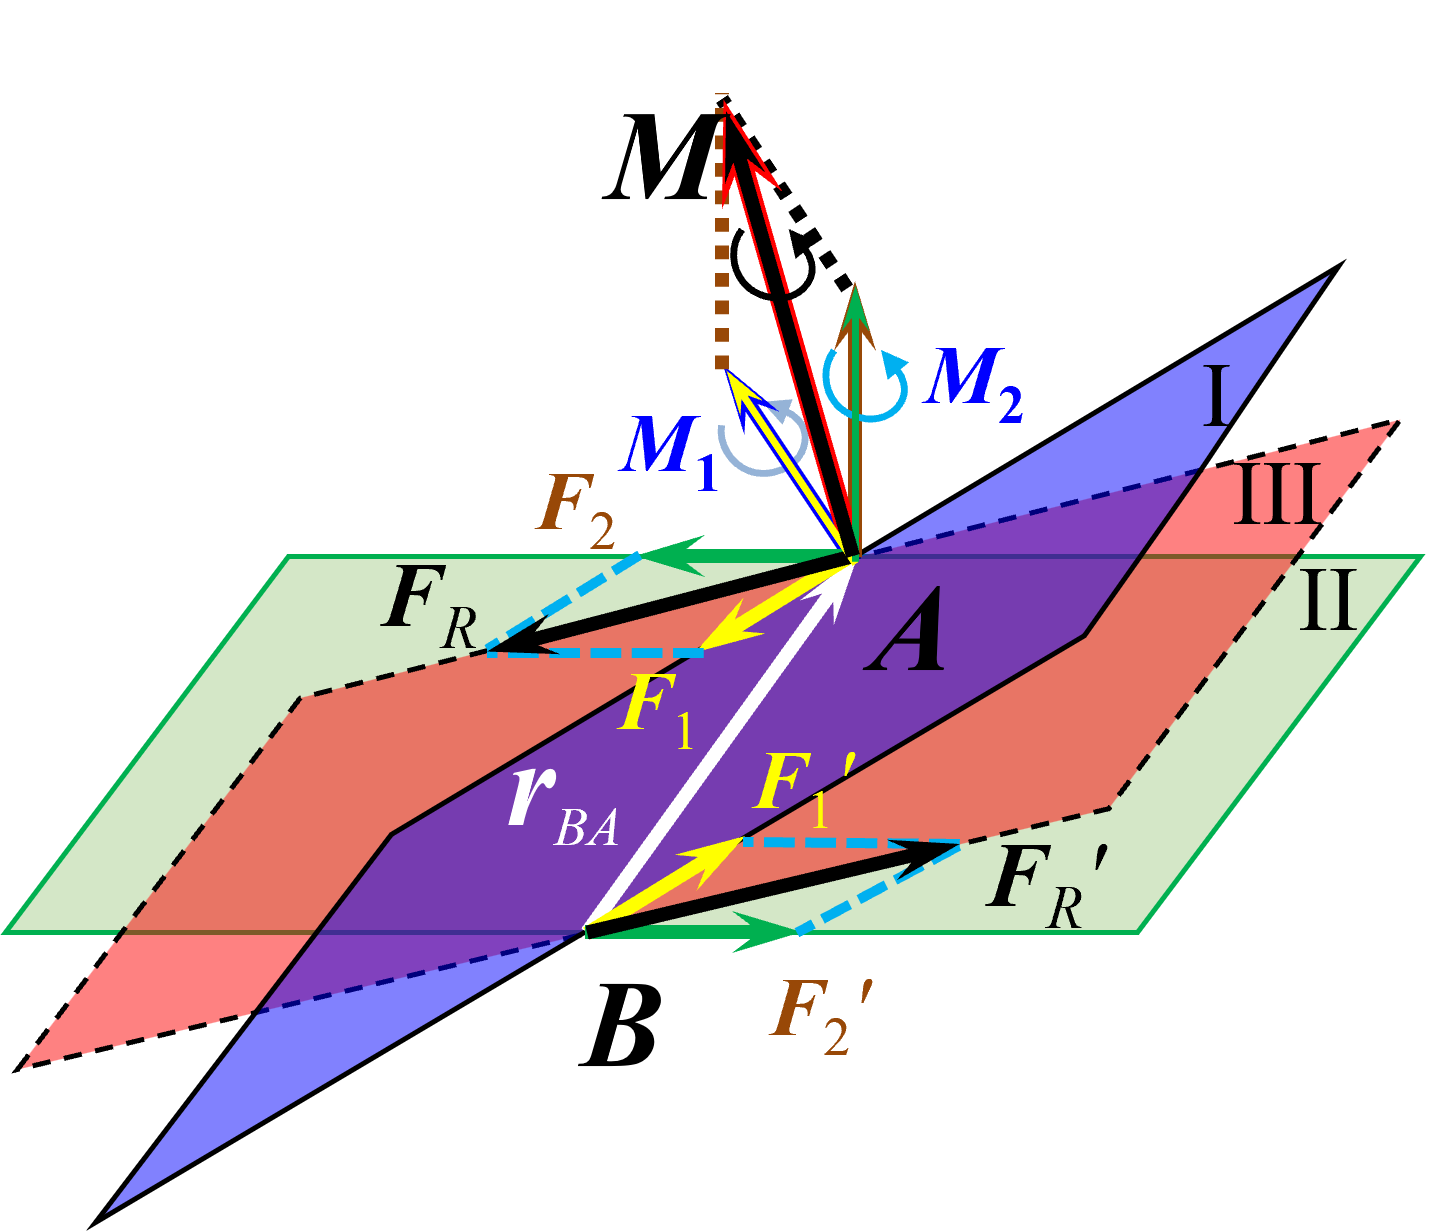
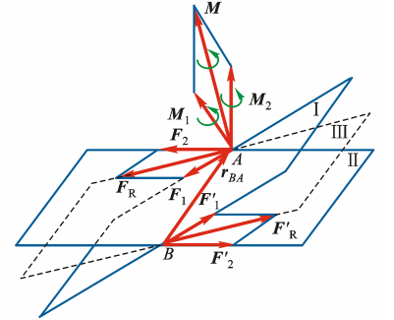
两力偶$M_1$,$M_2$作用于相交平面:
$\vec M_1 = \vec r_{BA} \times \vec F_1$, $\vec M_2 = \vec r_{BA} \times \vec F_2$
$\vec M = \vec r_{BA} \times F_R=\vec r_{BA} \times (\vec F_1 + \vec F_2)$,由叉乘分配律:
$$\vec M = \vec M_1 + \vec M_2 = \sum\vec M_i$$
合力偶矩矢 = 各分力偶矩矢的矢量和。
力偶系平衡方程合力偶矩矢为零
$$\sum M_{ix} = 0,\quad \sum M_{iy} = 0,\quad \sum M_{iz} = 0$$
例题
已知:在工件四个面上同时钻5个孔,每个孔所受切削力偶矩均为80N·m,求:工件所受合力偶矩在 x, y, z 轴上的投影。
解:把力偶用力偶矩矢表示,平行移到点$A$。
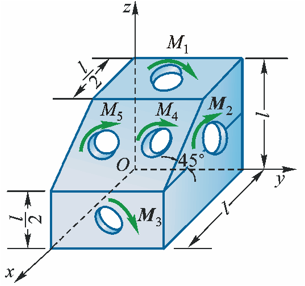
$M_x = \sum M_{ix} = -M_3 - M_4\cos 45^\circ - M_5\cos 45^\circ = 193.1\,\text{N}\cdot\text{m}$
$M_y = \sum M_{iy} = -M_2 = -80\,\text{N}\cdot\text{m}$
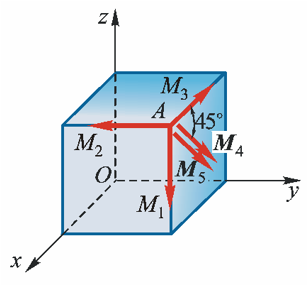
$M_z = \sum M_{iz} = -M_1 - M_4\sin 45^\circ - M_5\sin 45^\circ = -193.1\,\text{N}\cdot\text{m}$
例题2
已知:两圆盘半径均为200mm,AB =800mm,圆盘面O1垂直于z轴,圆盘面O2垂直于x轴,两盘面上作用有力偶,F1=30N, F2=50N,构件自重不计,求: 轴承A,B处的约束力。
解:求: 轴承A,B处的约束力。
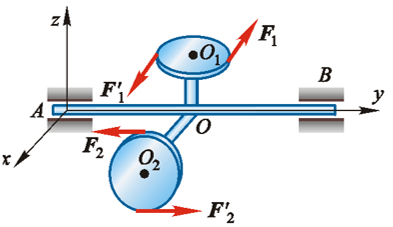
$\sum M_x = 0 \quad F_2 \cdot 400 - F_{Bz} \cdot 800 = 0$
$\sum M_z = 0 \quad F_1 \cdot 400 + F_{Bx} \cdot 800 = 0$
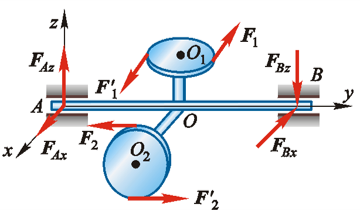
$F_{Ax} = F_{Bx} = -15\,\text{N}$
$F_{Az} = F_{Bz} = 25\,\text{N}$
$F_{Az} = F_{Bz} = 25\,\text{N}$
5-4 空间任意力系的简化
一、向任一点简化
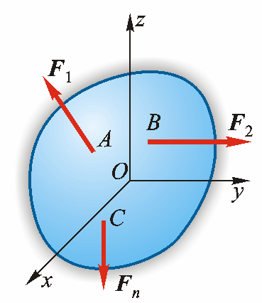
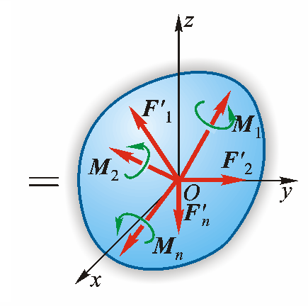
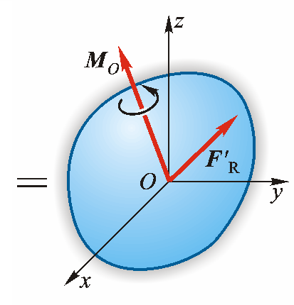
空间任意力系
各力平移到 $O$:
汇交力系 + 力偶系
汇交力系 + 力偶系
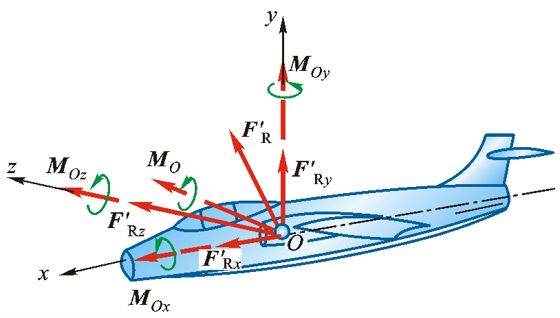
主矢 $\vec F'_R$ + 主矩 $\vec M_O$
$\vec F'_i = \vec F_i$,$\vec M_i = \vec M_O(\vec F_i)$——空间汇交力系与空间力偶系等效代替空间任意力系:
$$\vec F'_R = \sum \vec F_i,\qquad \vec M_O = \sum \vec M_O(\vec F_i)$$
5-4 空间任意力系的简化
主矢与主矩——作用在飞机上的空气动力系向重心 $O$ 简化
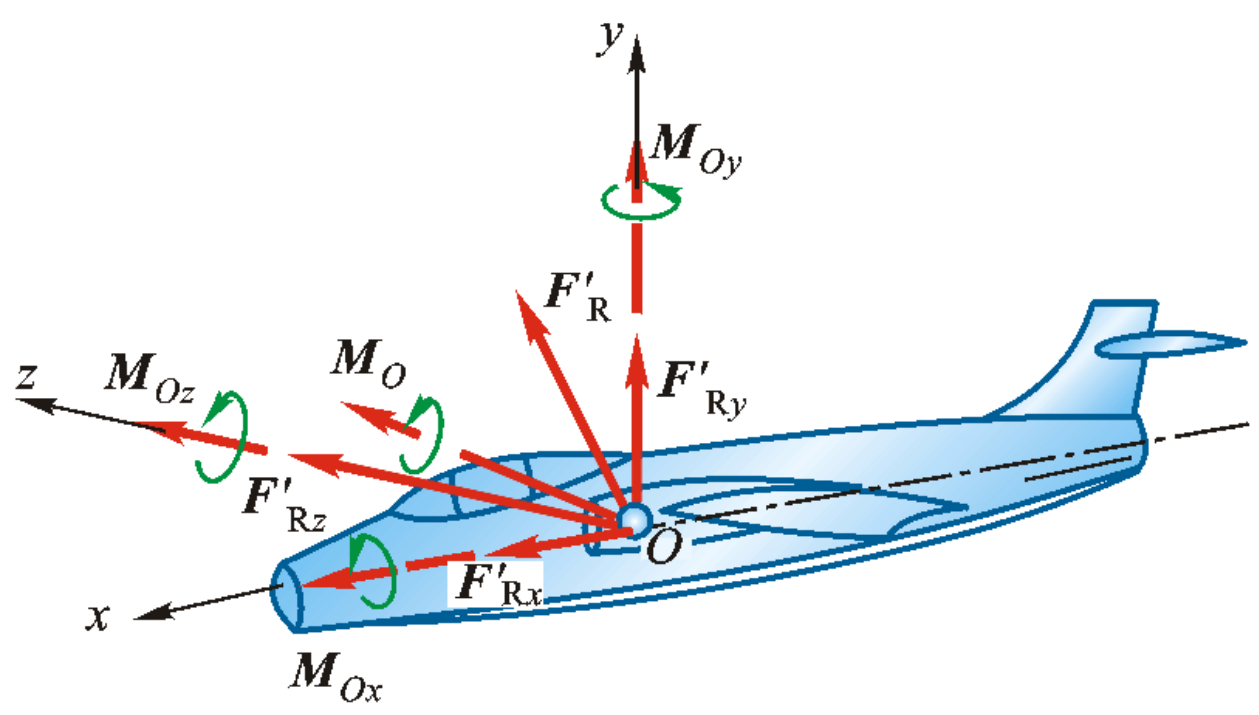
$\vec{F}_{\mathrm{R}x}'$ → 有效推进力 隐1容 飞机向前飞行
$\vec{F}_{\mathrm{R}y}'$ → 有效升力隐身内容飞机上升
$\vec{F}_{\mathrm{R}z}'$ → 侧向力隐身11内容飞机侧移
$\vec{M}_{Ox}$ → 滚转力矩隐身1容飞机绕X轴滚转
$\vec{M}_{Oy}$ → 偏航力矩隐1内容飞机转弯
$\vec{M}_{Oz}$ → 俯仰力矩隐身内1 飞机仰头
$\vec{F}_{\mathrm{R}y}'$ → 有效升力隐身内容飞机上升
$\vec{F}_{\mathrm{R}z}'$ → 侧向力隐身11内容飞机侧移
$\vec{M}_{Ox}$ → 滚转力矩隐身1容飞机绕X轴滚转
$\vec{M}_{Oy}$ → 偏航力矩隐1内容飞机转弯
$\vec{M}_{Oz}$ → 俯仰力矩隐身内1 飞机仰头
5-4 空间任意力系的简化
二、简化结果分析(1):最终简化为合力
情形① $\vec F'_R \ne 0$、$\vec M_O = 0$ → 合力过简化中心
情形② $\vec F'_R \ne 0$、$\vec M_O \ne 0$ 且垂直 → 合力,作用线距简化中心 $d = |\vec M_O| / F'_R$
情形② $\vec F'_R \ne 0$、$\vec M_O \ne 0$ 且垂直 → 合力,作用线距简化中心 $d = |\vec M_O| / F'_R$


$\vec{M}_O = \vec{d} \times \vec{F}_{\mathrm{R}} = \vec{M}_O(\vec{F}_{\mathrm{R}}) = \sum \vec{M}_O(\vec{F})$
合力矩定理合力对某点(轴)之矩等于各分力对同一点(轴)之矩的矢量和:$\vec M_O(\vec F_R) = \sum \vec M_O(\vec F)$
5-4 空间任意力系的简化
简化结果分析(2):合力偶 · 力螺旋 · 平衡
情形③ $\vec F'_R = 0$、$\vec M_O \ne 0$ → 合力偶(与简化中心无关)
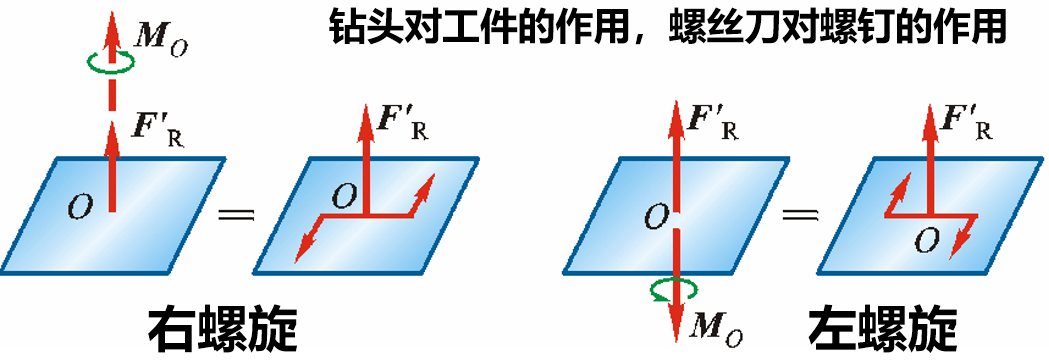
情形 ④ $\vec F'_R \ne 0$、$\vec M_O \ne 0$ 且 $\vec F'_R \parallel \vec M_O$ → 力螺旋:一个力 + 一个作用面垂直于力的力偶
工程实例:钻头对工件、螺丝刀对螺钉的作用——右螺旋 / 左螺旋。
5-4 空间任意力系的简化
简化结果分析(2):合力偶 · 力螺旋 · 平衡
情形 ⑤ $\vec F'_R \ne 0, \vec M_O \ne \vec 0$, 既不平行也不垂直:
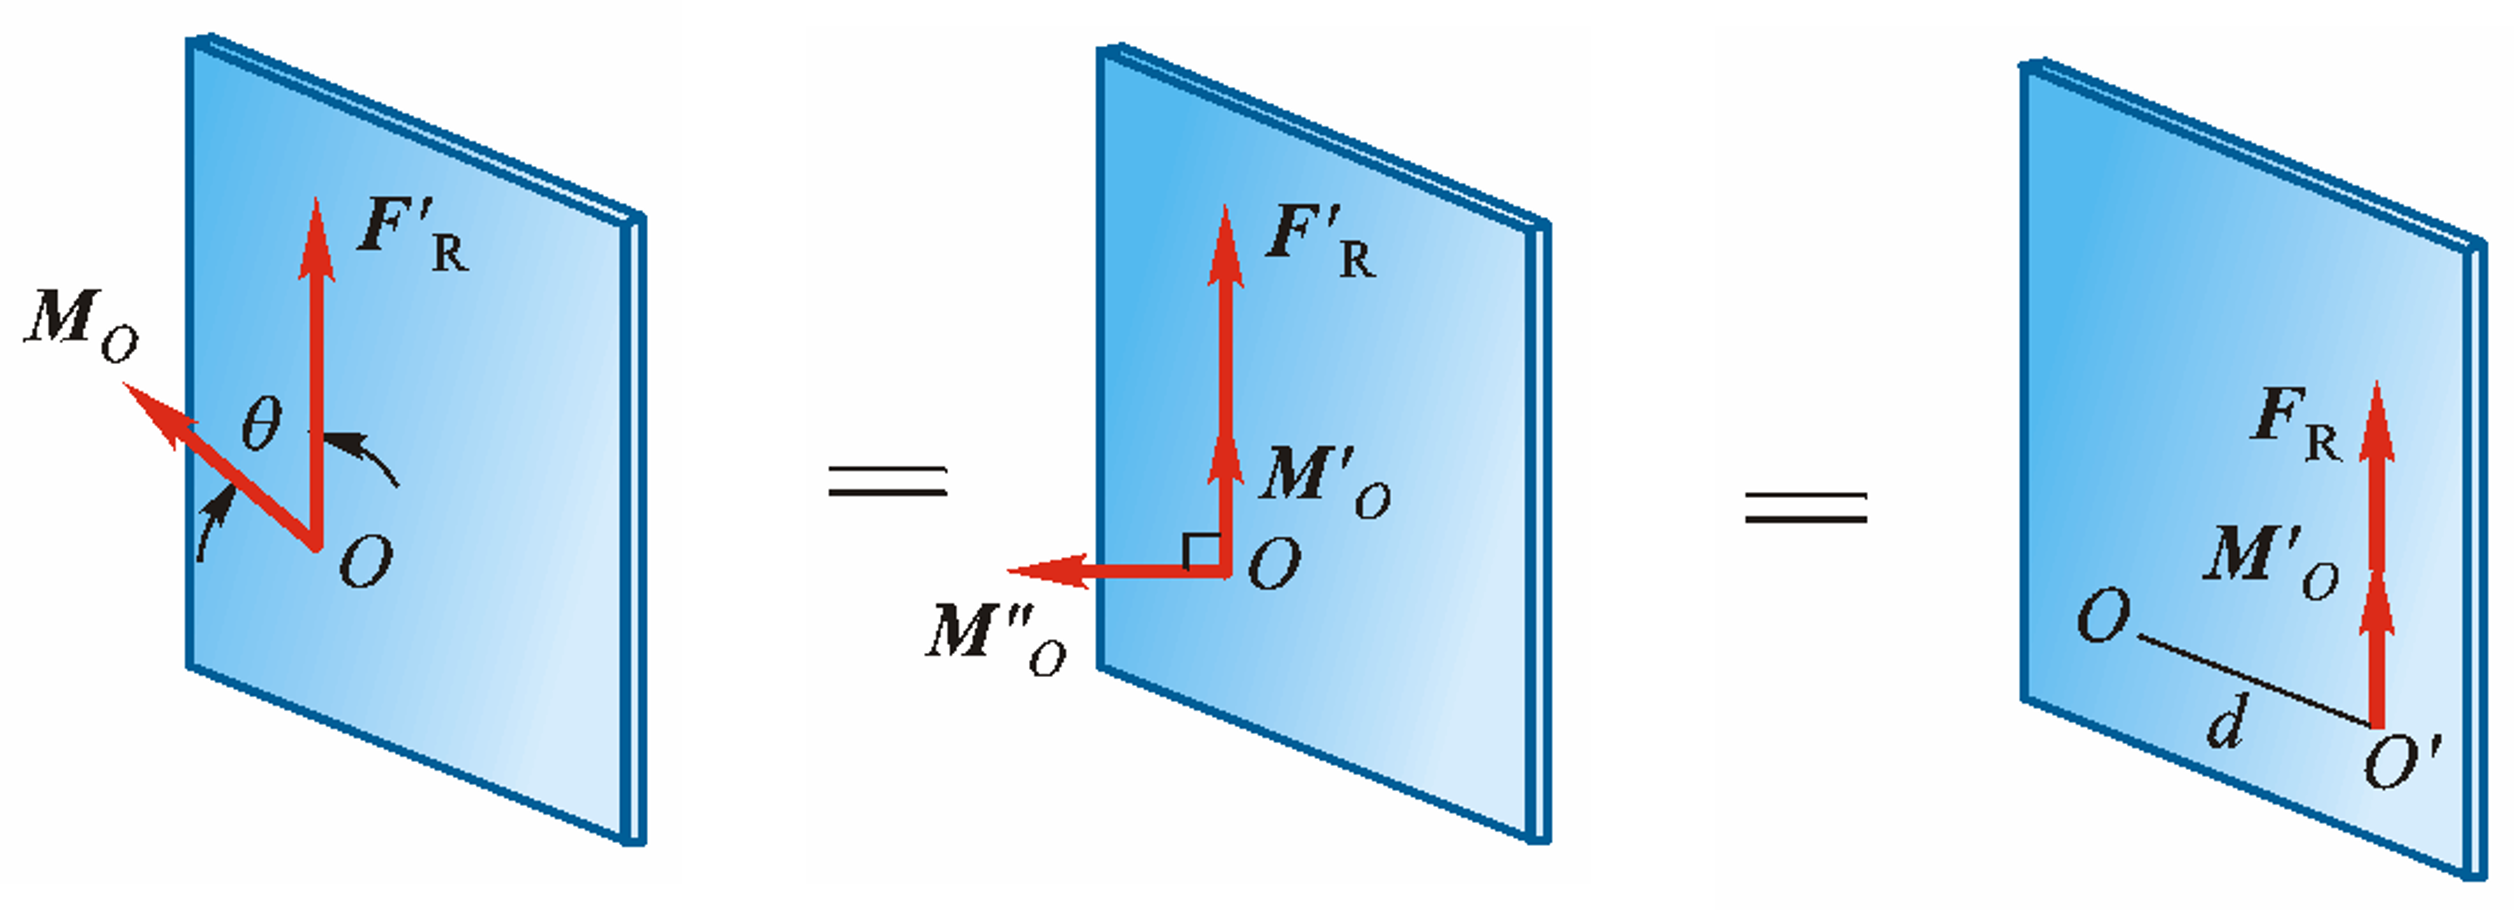
拆出平行分量构成力螺旋,垂直分量再合成——中心轴距简化中心 $d = \dfrac{M_O\sin\theta}{F'_R}$。
情形 ⑥ $\vec F'_R = 0, \vec M_O = \vec 0$, 平衡
5-5 空间任意力系的平衡方程
空间任意力系平衡的充要条件:该力系的主矢、主矩分别为零。
$$\sum F_x = 0,\quad \sum F_y = 0,\quad \sum F_z = 0$$
$$\sum M_x = 0,\quad \sum M_y = 0,\quad \sum M_z = 0$$
六个独立方程,解六个未知量。
投影轴与矩轴灵活选取,不需要求的未知力不出现在方程中。
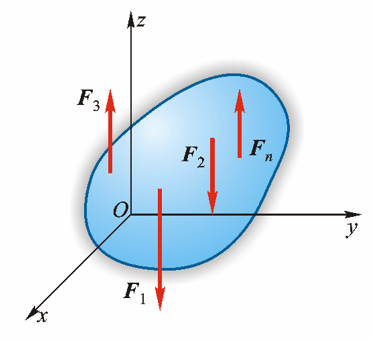
特殊例子:空间平行力系的平衡方程:
特殊例子:空间平行力系的平衡方程:
$\sum F_z = 0 \\ \sum M_x = 0 \\ \sum M_y = 0$
5-5 空间任意力系的平衡方程
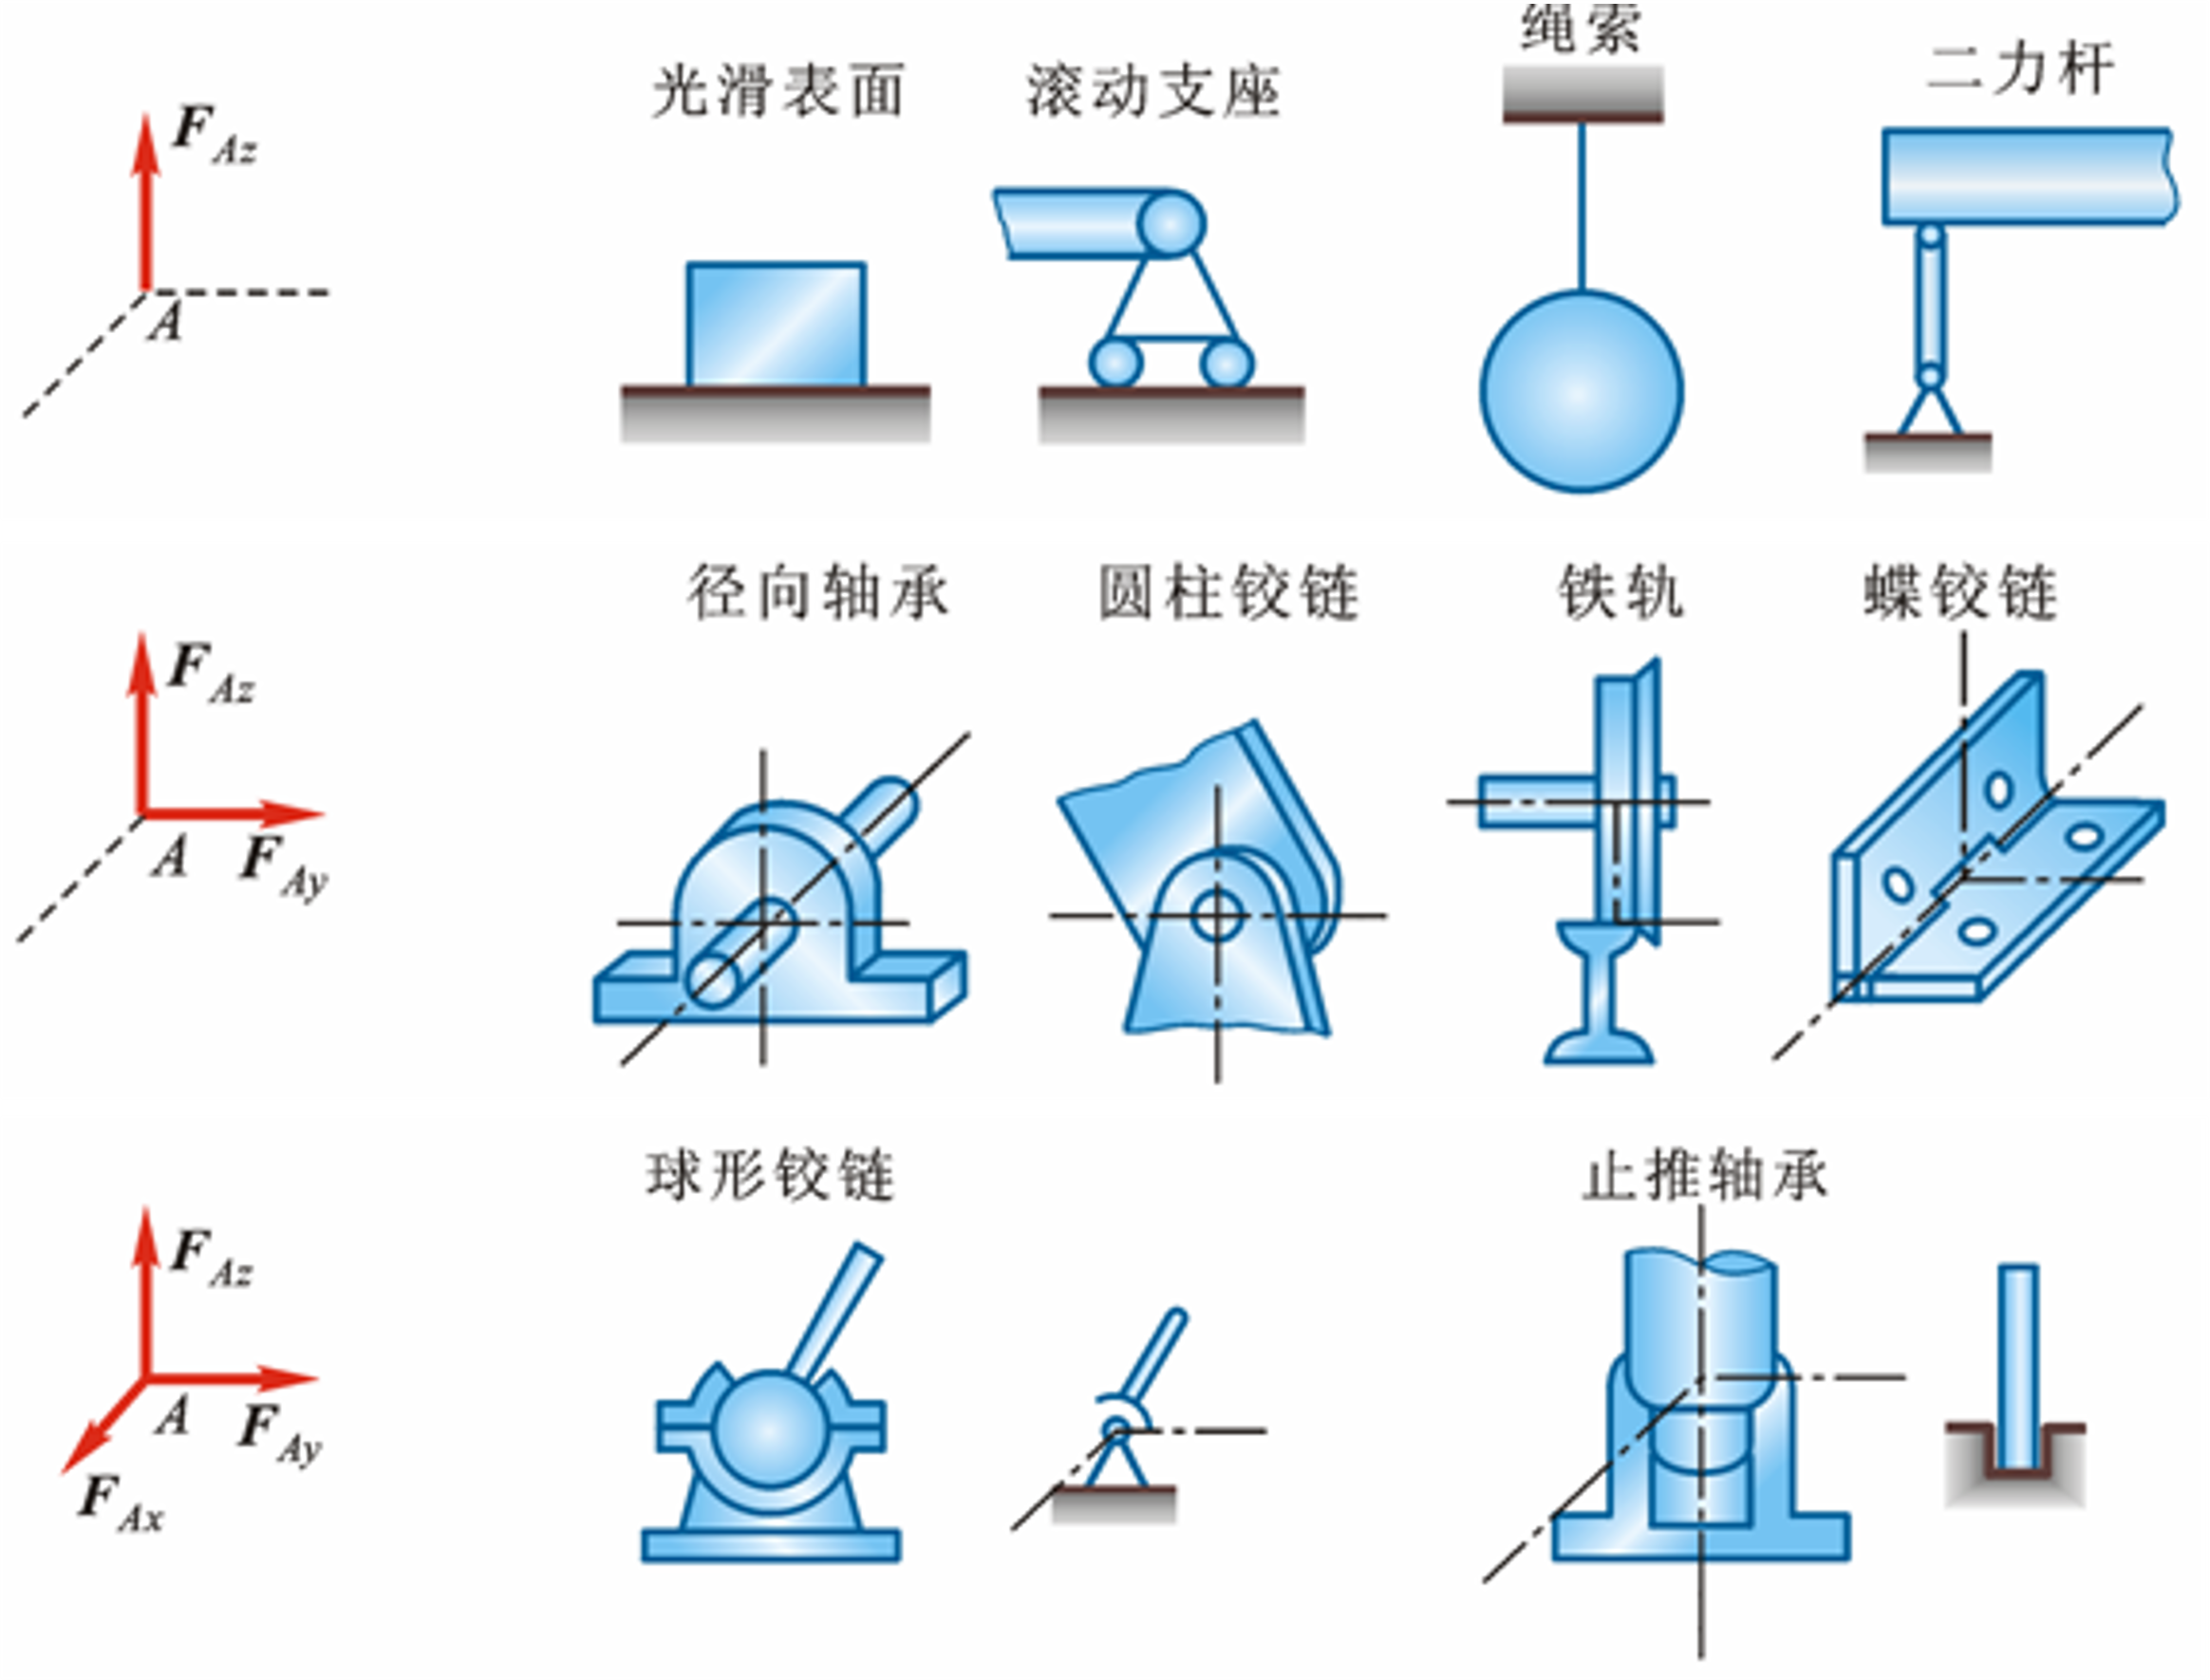
空间约束类型举例
5-5 空间任意力系的平衡方程
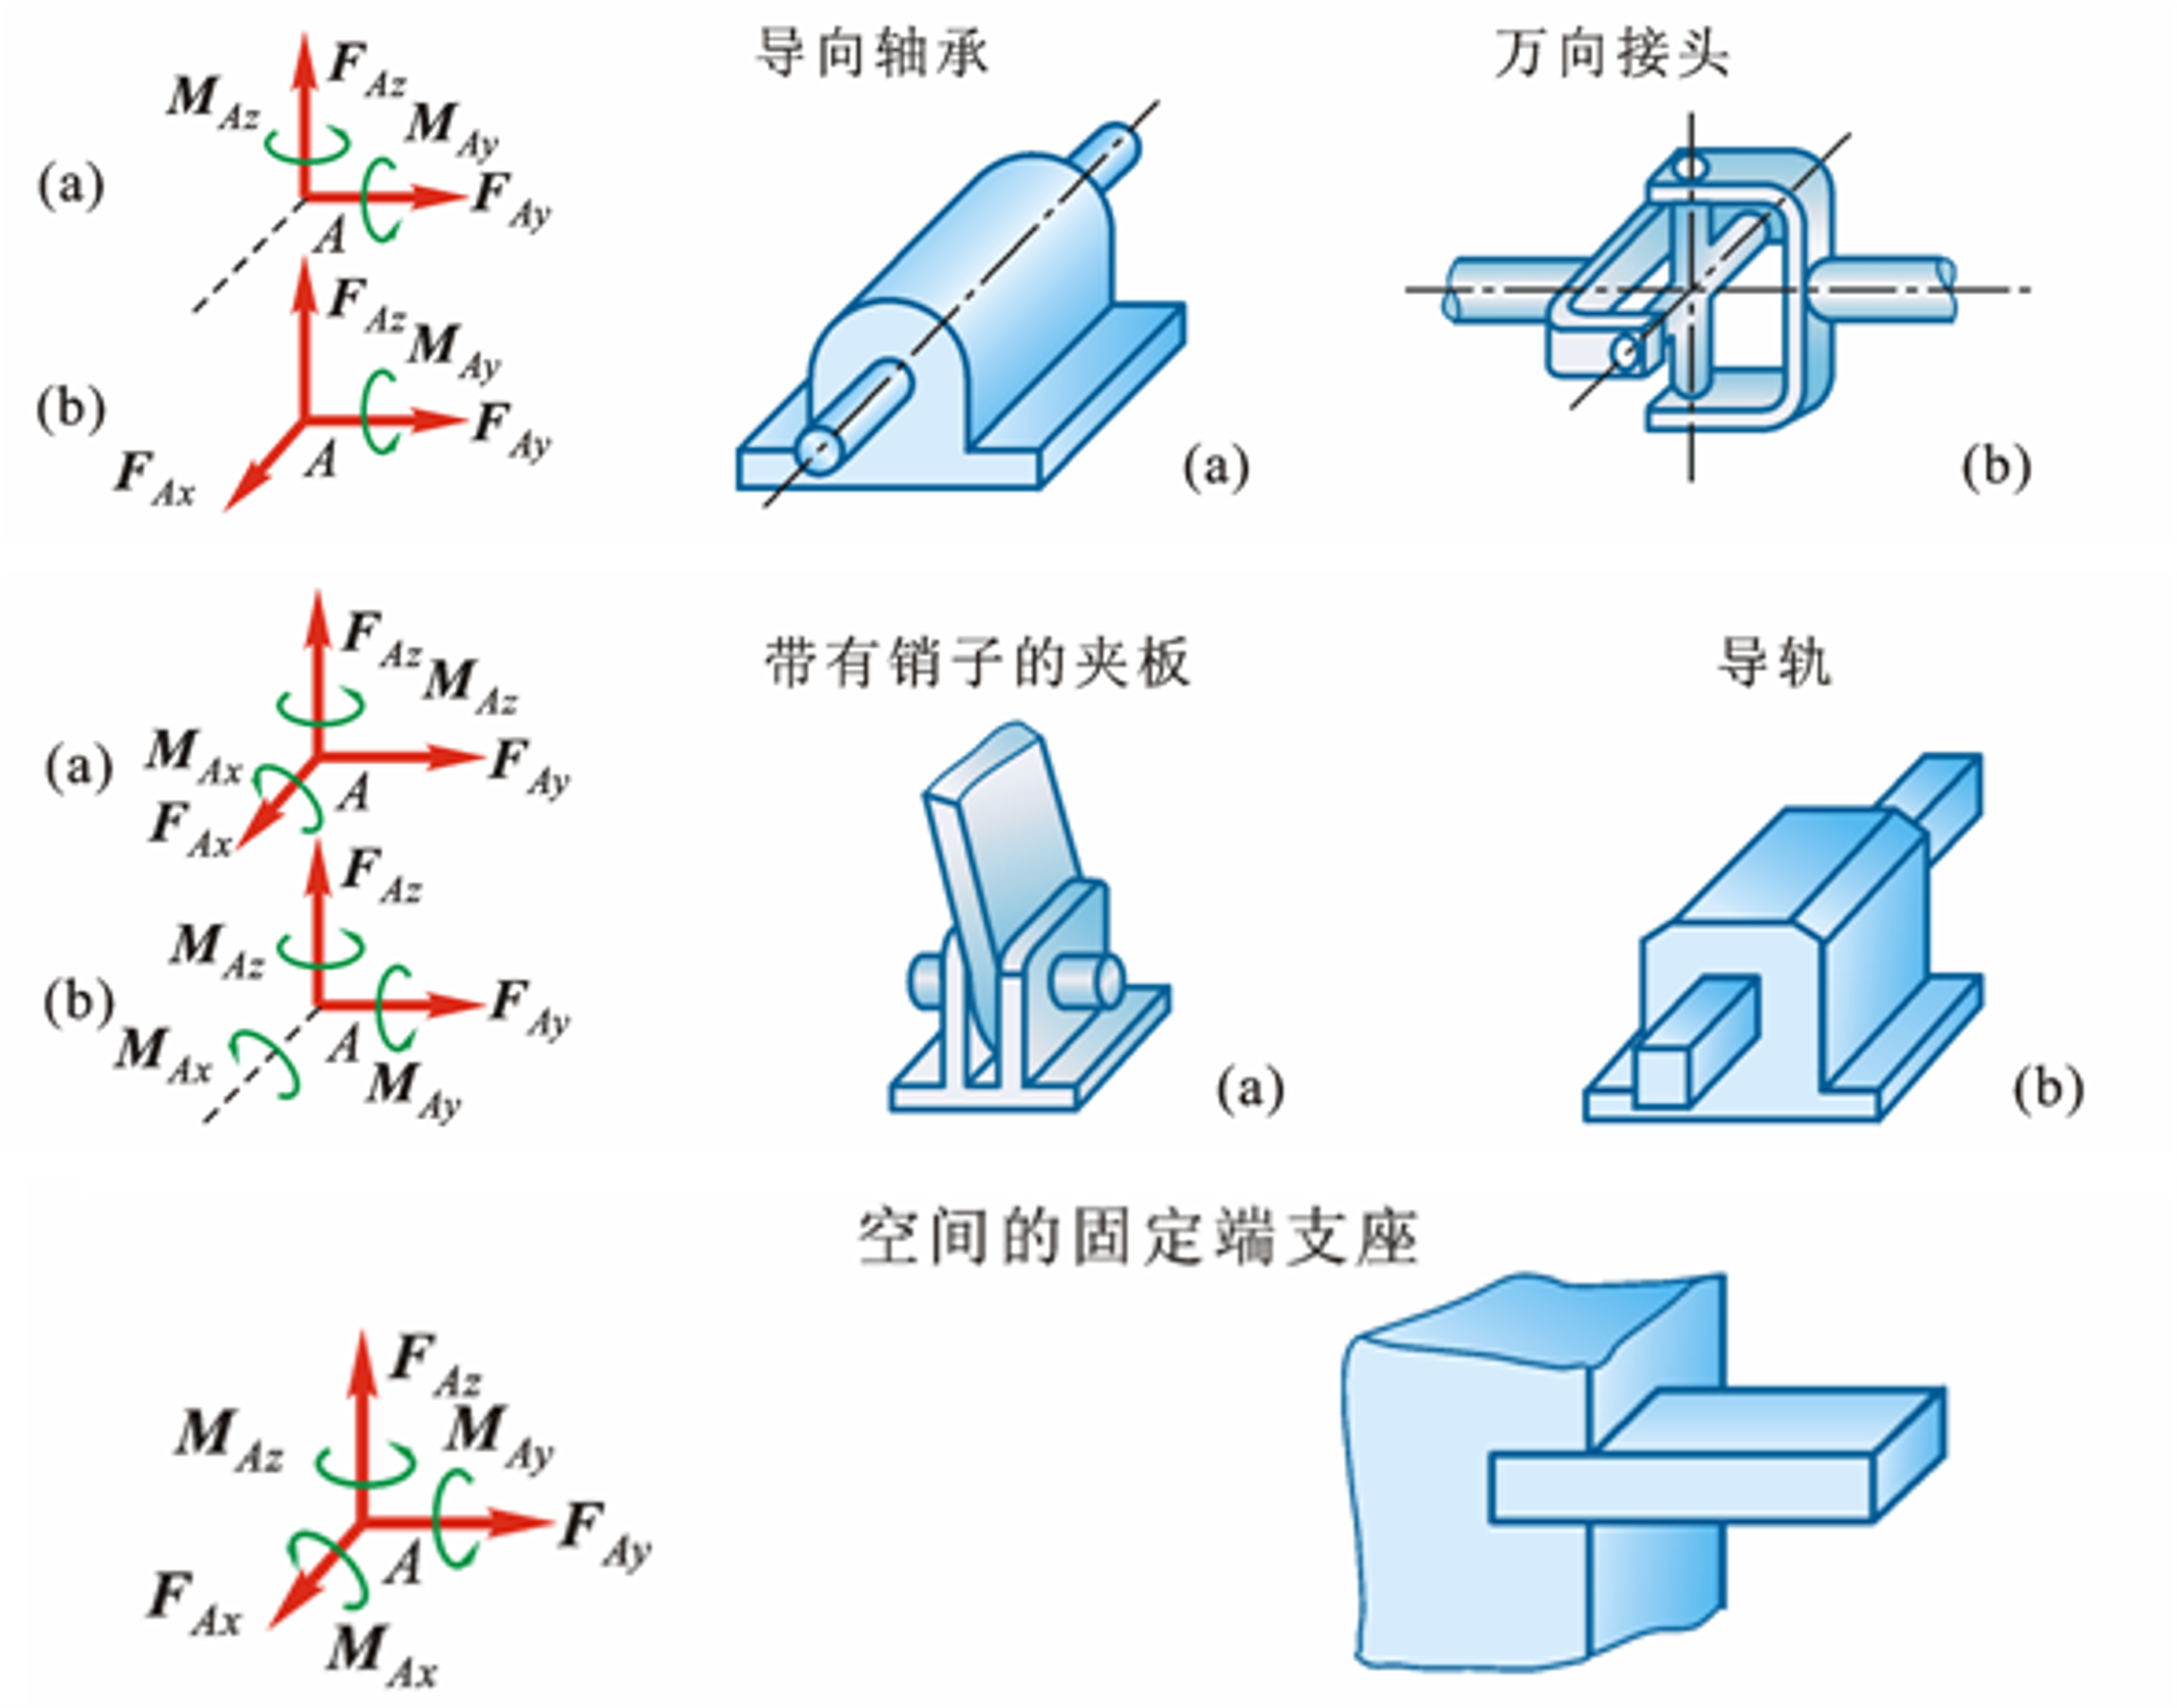
空间约束类型举例
5-6 物体的重心
一、平行力系中心
平行力系中心:合力作用点的位置仅与各平行力的大小和作用位置有关,而与各平行力的方向无关。
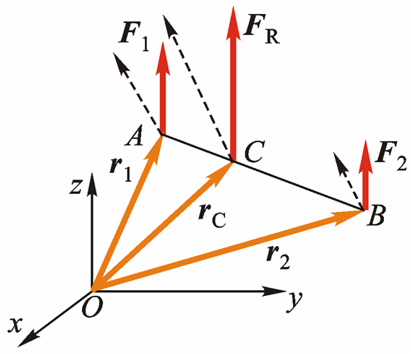
由合力矩定理(对 $x$ 轴):$\vec{r}_C = \dfrac{F_1\vec{r}_1 + F_2\vec{r}_2}{F_1 + F_2}$
$$\vec r_C = \dfrac{\sum F_i \vec r_i}{\sum F_i},\qquad x_C = \dfrac{\sum F_i x_i}{\sum F_i}$$
5-6 物体的重心
重心与确定方法
物体各质点均受到铅垂向下的地球引力,也叫做重力。重力系本为空间汇交力系(汇交于地球中心附近),工程中视为空间平行力系。
力学两个重要概念: 重心和形心, 两者需要区分开!
重心重力(平行力系)的中心——对物体的平衡和运动状态起重要作用。
形心均质物体的重心只取决于几何形状——又称几何中心。
确定重心的方法:
对称法:有对称面/轴/点,重心必在其上
实验法:悬挂法、称重法
解析法:有限分割法、负重量(体积、面积)法
实验法:悬挂法、称重法
解析法:有限分割法、负重量(体积、面积)法
5-6 物体的重心
二、悬挂法与称重法
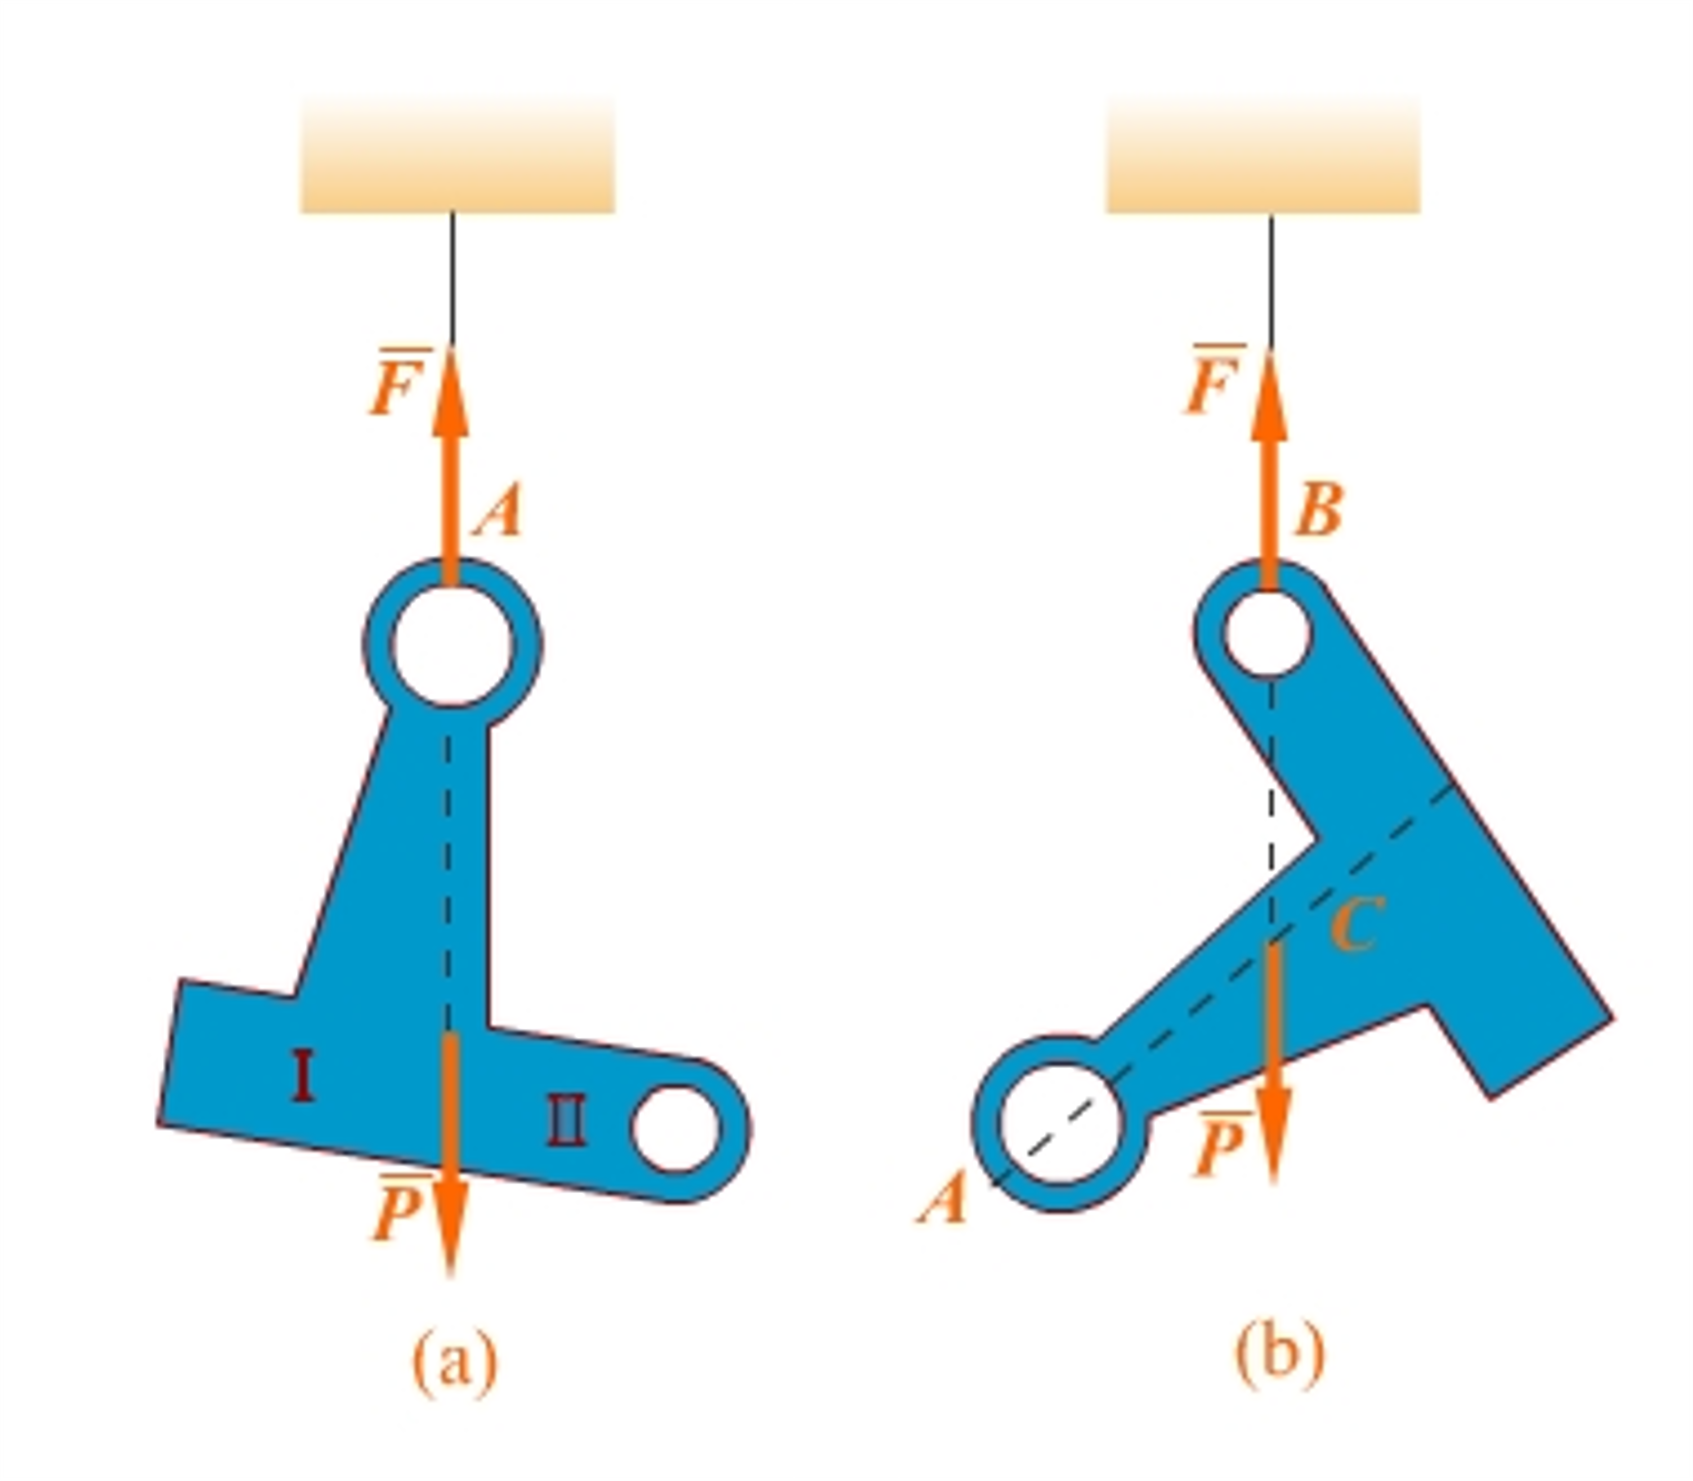
悬挂法:两次悬挂,绳的延长线交点即重心 $C$。
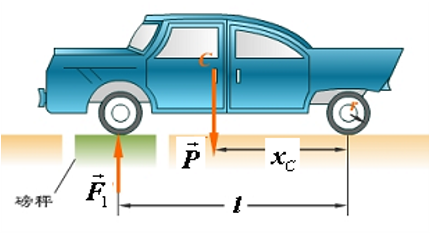
称重法(汽车):
水平称前轮得 $x_C = \dfrac{F_1}{P}l$, 量出车轮半径$r$, 前后轮轴距$l$
水平称前轮得 $x_C = \dfrac{F_1}{P}l$, 量出车轮半径$r$, 前后轮轴距$l$
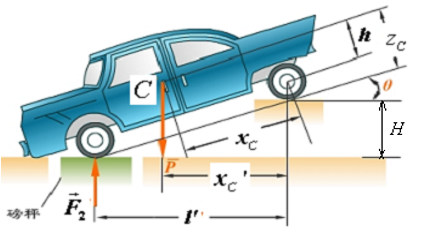
垫高后轮(倾角 $\theta$,$\sin\theta = H/l$)称得 $F_2$,联立解出重心高:$\quad x_C' = \frac{F_2}{P}l'$, 其中 $l' = l\cos\theta$
$$x_C' = x_C\cos\theta + h\sin\theta$$
解得:
$$z_C = r + \dfrac{F_2 - F_1}{P} \cdot \dfrac{l}{H}\sqrt{l^2 - H^2}$$
5-6 物体的重心
三、计算重心坐标的公式——有限分割法
设物体由若干部分组成,第 $i$ 部分重量 $P_i$、重心坐标 $(x_i, y_i, z_i)$:
$$x_C = \dfrac{\sum P_i x_i}{P},\quad y_C = \dfrac{\sum P_i y_i}{P},\quad z_C = \dfrac{\sum P_i z_i}{P}$$
对均质物体按体积(或均质板按面积):
$$x_C = \dfrac{\sum V_i x_i}{V},\quad y_C = \dfrac{\sum V_i y_i}{V},\quad z_C = \dfrac{\sum V_i z_i}{V}$$
重心形心公式按面积计算时把 $V_i$、$V$ 换成 $A_i$、$A$;
物体挖去一部分时该部分取负值
物体挖去一部分时该部分取负值
本节结束
The End
© 夏逸波 · 仅供本课程学生学习使用,未经授权请勿转载 · 苏ICP备2026037153号